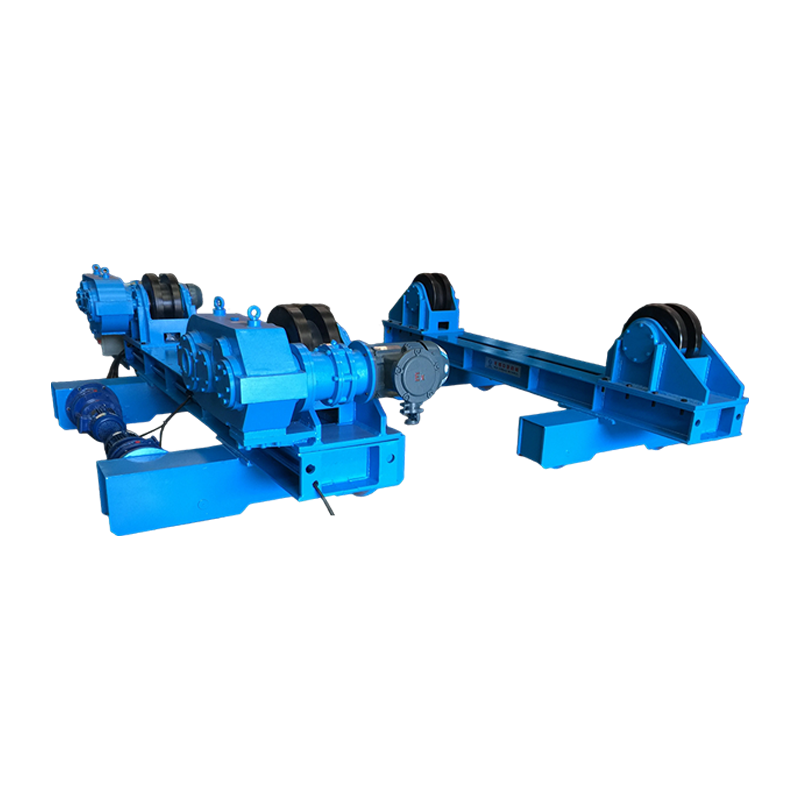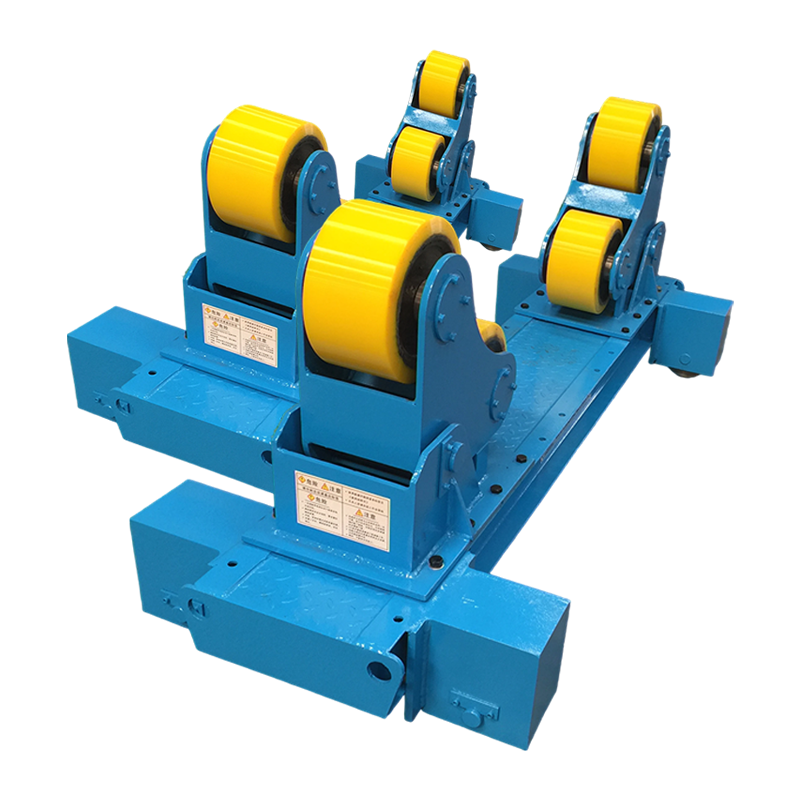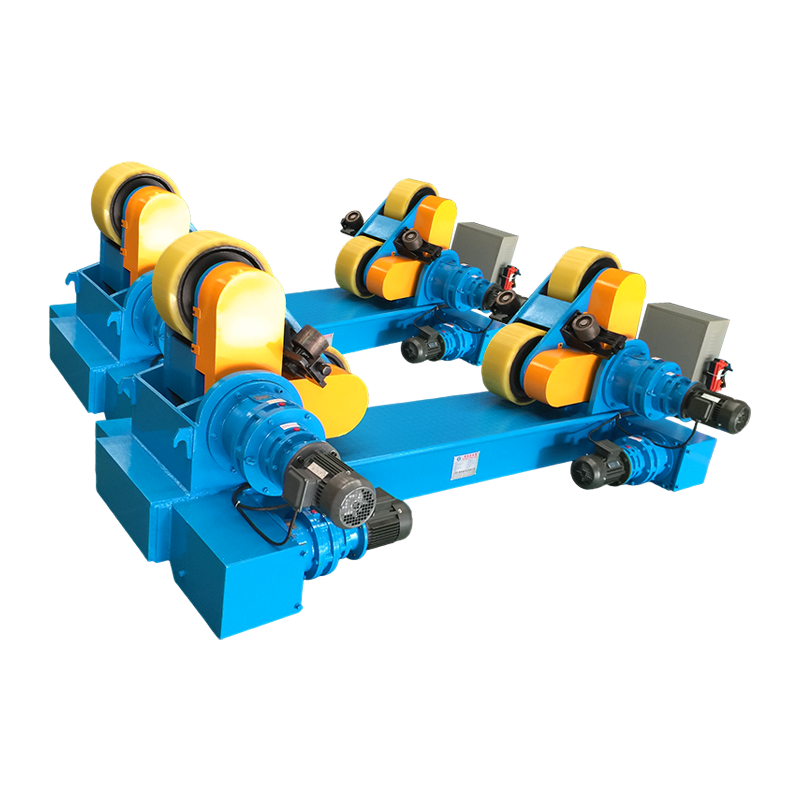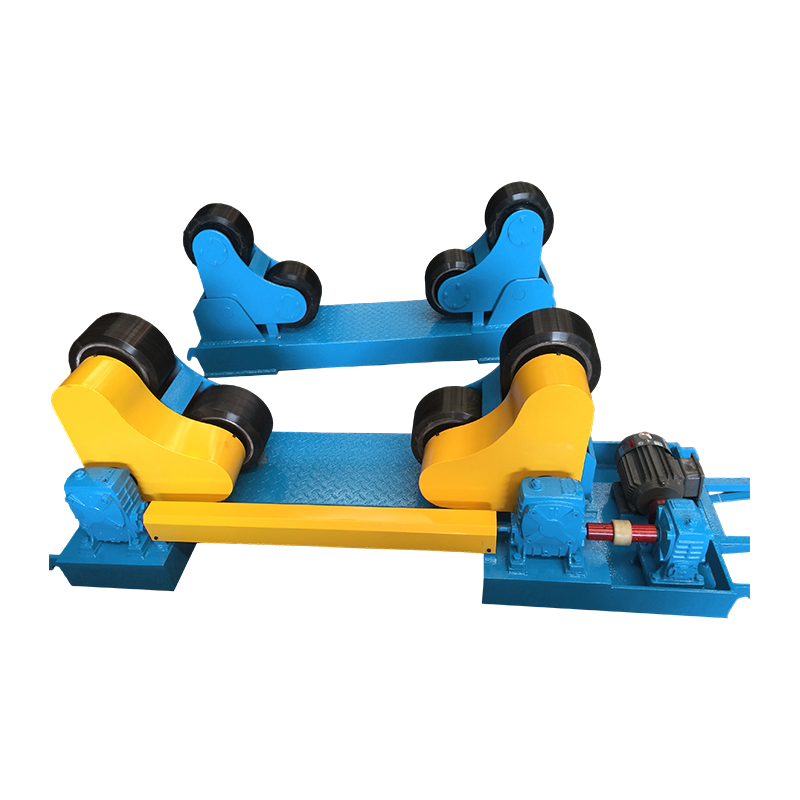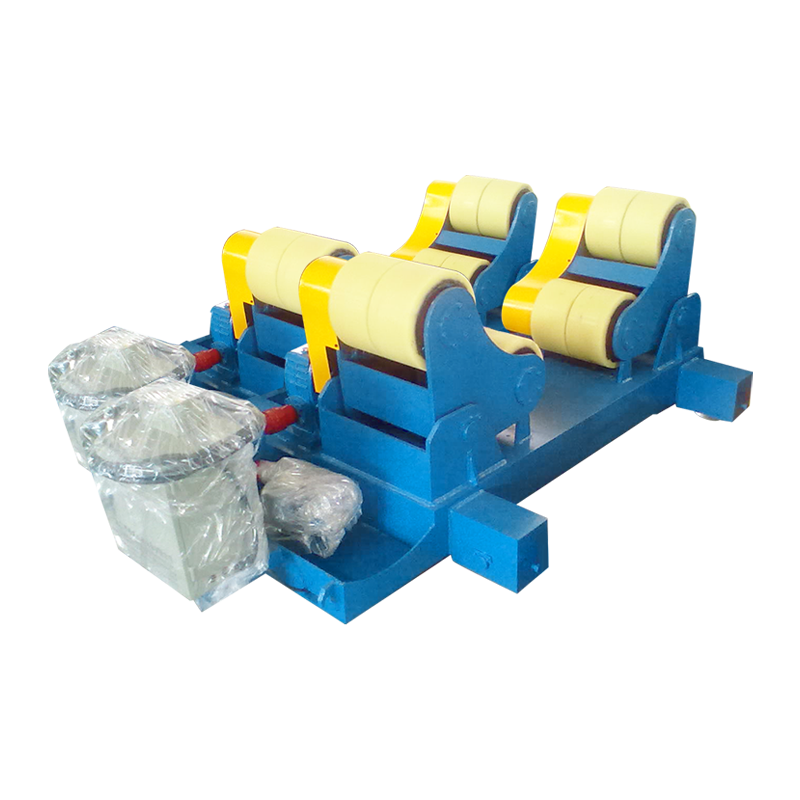
Robotik kaynak fikstürleri robotik kaynak sisteminin tutarlı, tekrarlanabilir kaynaklar oluşturabilmesi için metal bileşenleri kesin bir konumda kelepçeleyen, konumlandıran ve destekleyen hassas mühendislikle üretilmiş iş tutma cihazlarıdır. Doğru fikstürleme olmadan, en gelişmiş kaynak robotu bile hedef dışı boncuklar, boyutsal hatalar ve maliyetli hurdalar üretecektir. Bu kılavuzda bu armatürlerin nasıl çalıştığı, hangi türlerin mevcut olduğu ve üretim ortamınız için doğru olanı nasıl seçeceğiniz açıklanmaktadır.
Robotik Kaynak Fikstürleri Nelerdir?
Robotik kaynak fikstürleri, ham iş parçası ile robotun programlanmış kaynak yolu arasındaki mekanik arayüzdür. Bir fikstür, bir veya daha fazla parçayı tanımlanmış, tekrarlanabilir bir konumda tutar, böylece robot torç her döngüde üç boyutlu alanda tam olarak aynı noktaya ulaşır.
Fikstür üç temel işi gerçekleştirir: yer belirleme (parçayı bilinen bir veriye yerleştirme), sıkma (kaynak arkı sırasında hareketin önlenmesi) ve destekleyen (kaynak distorsiyonuna ve termal deformasyona karşı dayanıklıdır). Bu üç fonksiyondan herhangi birindeki bir arıza doğrudan kaynak kusurlarına dönüşür.
Yüksek hacimli otomotiv, havacılık ve ağır ekipman imalatında, robotik kaynak fikstürleri artı veya eksi 0,1 mm kadar sıkı toleranslarla tasarlanmıştır. 0,5 mm kadar yanlış konumlandırılmış bir parça, kaynak dikişini bağlantı merkez hattından iterek eksik füzyona ve yapısal zayıflığa neden olabilir.
Robotik Kaynak Fikstürleri Neden Bu Kadar Önemli?
Robotik kaynak fikstürleri, otomatik bir hücrede kaynak tutarlılığını etkileyen en büyük değişkendir; robot markasından, tel türünden veya koruyucu gaz seçiminden daha etkilidir.
Rakamları göz önünde bulundurun: Tipik bir altı eksenli kaynak robotu, programlanan yolunu artı veya eksi 0,05 mm dahilinde tekrarlayabilir. Bununla birlikte, fikstür artı veya eksi 1,0 mm'lik bir parçadan parçaya konumsal değişiklik getirirse robotun tekrarlanabilirlik avantajı tamamen boşa gider. Otomotiv beyaz kaporta üretiminde yapılan çalışmalar sürekli olarak şunu gösteriyor: Robotik kaynak kusurlarının %70'inden fazlası fikstür sorunlarından kaynaklanmaktadır , robot programlamasından veya sarf malzemesi kalitesinden değil.
- Döngü süresi: İyi tasarlanmış bir donanım hızlı bir şekilde yüklenir ve boşaltılır, böylece robotun boşta kalma süresi en aza indirilir ve genel ekipman verimliliği (OEE) artırılır.
- İlk geçiş verimi: Tutarlı parça konumu, daha az yeniden işleme döngüsü anlamına gelir. Yüksek hassasiyetli fikstürlere yatırım yapan tesisler rutin olarak %98'in üzerinde ilk geçiş getirisi rapor ediyor.
- Operatör güvenliği: Düzgün tasarlanmış fikstürler, uzaktan veya pnömatik olarak etkinleştirilen takım kelepçeleri kullanılarak operatörün ellerini kaynak bölgesinden uzak tutar.
- İzlenebilirlik: Modern donanımlar, ISO 9001 ve IATF 16949 kalite kayıtlarını destekleyerek hangi parça numarasının kaynaklandığını kaydetmek için RFID çiplerini veya barkod okuyucularını entegre edebilir.
Robotik Kaynak Fikstürleri Nasıl Çalışır?
Robotik bir kaynak fikstürü, veri adı verilen sabit bir koordinat referansı oluşturarak ve ardından robot kaynak programına başlamadan önce iş parçasını bu veriye göre sıkıştırarak çalışır.
Adım 1: Parça Yükleme ve Yerleştirme
Operatör veya otomatik malzeme taşıma sistemi, parçayı X, Y ve Z konumunu tanımlayan yerleştirme pimlerine, yuva bloklarına veya V bloklarına karşı yerleştirir. Düzgün tasarlanmış konumlandırıcılar altı serbestlik derecesinin tamamını kısıtlar: üçü öteleme ve üçü dönme.
Adım 2: Sıkıştırma
Yerleştirildiğinde, pnömatik veya hidrolik kelepçeler parçayı bulunduğu konumda sıkı bir şekilde tutmak için devreye girer. 80–100 psi'de çalışan pnömatik kelepçeler, 0,5 saniyeden kısa sürede 500 ila 2.000 Newton kenetleme kuvveti uygulayabilir. Kelepçe tasarımı, robot torcunun yaklaşma yolunu veya kaynak havuzu etrafındaki koruyucu gaz zarfını engellememelidir.
Adım 3: Kaynak Uygulaması
Parça sabitlendiğinde robot, kayıtlı kaynak programını yürütür. Parça her döngüde aynı konumda olduğundan robotun eklemi aramasına gerek kalmaz; yalnızca öğretilen yolu takip eder. Buna bazen denir sabit yol kaynağı Robotik kaynağın en hızlı ve en ekonomik modudur.
Adım 4: Boşaltma ve Sıfırlama
Kaynak döngüsü tamamlandıktan sonra kelepçeler serbest bırakılır ve bitmiş montaj çıkarılır. Fikstür bir sonraki bölüm için sıfırlanır. Yüksek hızlı hatlarda bu yükleme-kaynak-boşaltma döngüsünün tamamı 30 ila 90 saniyede tamamlanıyor.
Hangi Tip Robotik Kaynak Fikstürleri Mevcuttur?
Her biri farklı parça geometrisi, üretim hacmi ve bütçe kombinasyonu için optimize edilmiş beş ana robotik kaynak fikstürü kategorisi vardır.
1. Özel Sert Takım Armatürleri
Tek bir parça numarası için özel olarak tasarlanmış özel fikstürler, hassas açılmış yerleştirme delikleri ve entegre pnömatik kelepçelerle çelik veya alüminyum plakadan işlenir. En yüksek doğruluğu (artı veya eksi 0,1 mm'ye ulaşılabilir) ve en hızlı çevrim sürelerini sağlarlar. Takas, yüksek ön maliyettir (karmaşık, özel bir donanım 15.000 ila 80.000 ABD Doları arasında değişebilir) ve diğer parçalar için sıfır esnekliktir.
2. Modüler Kaynak Armatürleri
Modüler sistemler, ızgaraya cıvatalanan standartlaştırılmış bileşen bloklarına (durdurucular, destekler, kelepçeler ve açılı plakalar) sahip ızgara desenli bir taban plakası (tipik olarak 50 mm veya 100 mm aralıkta) kullanır. Bu armatürler farklı parçalar için haftalar yerine saatler içinde yeniden yapılandırılabilir. Birden fazla parça ailesinin aynı robot hücresini paylaştığı atölyeler ve düşük ila orta hacimli üretim için idealdirler.
3. Muylu ve Konumlandırıcı Fikstürleri
Birden fazla tarafta kaynak yapılması gereken montajlar için, bir muylu (iki eksenli) veya servo konumlayıcı (bir ila üç eksen), kaynak döngüsü sırasında fikstürü döndürerek ikinci bir robota veya manuel yeniden konumlandırmaya gerek kalmadan robota yeni bağlantı yüzleri sunar. Kaynak konumlayıcı, parçaları manuel olarak çevirme ihtiyacını ortadan kaldırarak karmaşık montajlarda genel döngü süresini %20 ila %40 oranında azaltabilir.
4. Döner Tabla (İndeksleme) Armatürleri
Bir döner tabla fikstürü, döner bir tabla üzerinde iki veya daha fazla takım takımını tutar. Robot bir istasyonda kaynak yaparken, operatör bir sonraki parçayı karşı istasyona yüklüyor. Bu, robotun ark açma süresini önemli ölçüde artırır (çoğunlukla %50'den %85'e kadar) çünkü robot hiçbir zaman yükleme ve boşaltma işleminin tamamlanmasını beklemez.
5. Esnek Uyarlanabilir Armatürler
Yüksek karışımlı, düşük hacimli ortamlarda ortaya çıkan uyarlanabilir fikstürler, gelen her parça çeşidine otomatik olarak uyum sağlayan servo tahrikli pimler veya yeniden yapılandırılabilir kelepçe dizileri kullanır. Kaynak başlamadan önce parça konumunu doğrulayan bir görüntü sistemi veya lazer tarayıcıyla birleştirilen bu sistemler, herhangi bir manuel değişiklik yapmadan düzinelerce parça numarasını işleyebilir.
Robotik Kaynak Fikstür Çeşitleri Karşılaştırıldı
| Fikstür Tipi | doğruluk | Esneklik | Ön Maliyet | En İyi Uygulama |
|---|---|---|---|---|
| Özel Sert Takımlar | /- 0,1 mm | Çok Düşük | 15.000 $ - 80.000 $ | Yüksek hacimli tek parça |
| Modüler | /- 0,3 mm | Yüksek | 5.000 $ - 25.000 $ | İş mağazaları, prototip oluşturma |
| Muylu / Pozisyoner | /- 0,15 mm | Orta | 20.000 $ - 100.000 $ | Çok taraflı kaynaklar |
| Döner Tabla (İndeksleme) | /- 0,2 mm | Düşük | 10.000 $ - 50.000 $ | Yüksek arc-on time priority |
| Esnek Uyarlanabilir | /- 0,2 mm | Çok Yüksek | 50.000 $ - 200.000 $ | Yüksek-mix, low-volume |
Tablo 1: Robotik kaynak fikstürü türlerinin doğruluk, esneklik, maliyet ve önerilen uygulamaya göre karşılaştırılması.
Etkili Robotik Kaynak Fikstürleri Nasıl Tasarlanır
Etkili robotik kaynak fikstürü tasarımı, kaynak eklemi geometrisinin, robotun erişim zarfının ve iş parçası malzemesinin termal davranışının tam olarak anlaşılmasıyla başlar.
Meşale Erişimi ve Açıklığı
Fikstürdeki her kelepçe, destek ve yapısal eleman, robot torçunun (boynu ve kablo kanalı da dahil olmak üzere) her kaynak bağlantısına çarpışma olmadan gerekli açıda ulaşacağı şekilde konumlandırılmalıdır. Fikstür tasarımcıları genellikle fiziksel takım oluşturmadan önce tüm kaynak yolu boyunca torç açıklığını kontrol etmek için 3D CAD simülasyonunu kullanır. Torç gövdesi çevresinde minimum 25 mm'lik açıklık, endüstride yaygın bir başlangıç noktasıdır.
Kaynak Bozulma Kontrolü
Kaynak sırasındaki ısı girişi, metalin genleşmesine ve soğudukça düzensiz bir şekilde daralmasına neden olur; bu, kaynak distorsiyonu olarak bilinen bir olgudur. Fikstürler bu hareketi önceden tahmin etmeli ve ya parçayı 200 santigrat derecenin altına soğuyana kadar sıkıştırarak kısıtlamalı ya da kaynaktan önce parça konumunu kasıtlı olarak hafifçe kaydırarak bunu önceden telafi etmelidir. Bakır destek çubukları veya su soğutmalı fikstür bileşenleri, yüksek ısı uygulamalarında termal yükü yönetmek için kullanılır.
Armatür Çerçevesi İçin Malzeme Seçimi
Fikstür tabanı ve ana yapısal elemanlar, uygulama ağırlığına ve gerekli sertliğe bağlı olarak tipik olarak çelik levha, dökme demir veya yapısal alüminyumdan yapılır. Çelik, termal çevrim altında en iyi boyutsal kararlılığı sunar ancak ağırdır ve işlenmesi daha yavaştır. Alüminyum daha hafiftir ve makineler daha hızlıdır ancak sürekli kenetleme yükü altında sürünmeye daha duyarlı olduğundan periyodik olarak yeniden sertifikasyon gerektirebilir.
Tekrarlanabilirlik Doğrulaması
Yeni bir şeyden önce robotik kaynak fikstürü üretime bırakıldığında, bir koordinat ölçüm makinesi (CMM) veya taşınabilir bir lazer takip cihazı kullanılarak doğrulanması gerekir. Fikstür en az 30 kez yüklenmeli ve boşaltılmalı, parça konumu her döngüden sonra ölçülmelidir. Otomotiv tedarik zinciri onayı için genellikle tüm kritik boyutlarda 1,67 veya daha yüksek bir süreç yeterlilik endeksi (Cpk) gerekir.
Robotik Kaynak Fikstürlerinin Endüstriye Göre Ortak Uygulamaları
Robotik kaynak fikstürleri, metal birleştirmeyi içeren hemen hemen her imalat sektöründe kullanılmaktadır, ancak tasarım gereksinimleri sektöre göre önemli ölçüde farklılık göstermektedir.
| Endüstri | Tipik Parça | Anahtar Armatür Gereksinimi | Tercih Edilen Fikstür Tipi |
|---|---|---|---|
| Otomotiv | Beyaz gövde panelleri, alt çerçeveler | Yüksek volume, tight tolerance | Özel sert takımlar |
| Havacılık | Yapısal braketler, yakıt bağlantı parçaları | Son derece sıkı tolerans, tam izlenebilirlik | Özel konumlayıcı |
| Ağır Ekipman | Bom kolları, çerçeveler, kovalar | Yüksek clamping force, large envelope | Muylu / konumlayıcı |
| Gemi yapımı | Gövde bölümleri, boru braketleri | Büyük kısım konaklama | Modüler / gantry-mounted |
| Genel İmalat | Karışık parça aileleri | Hızlı geçiş | Modüler / adaptive |
Tablo 2: Tipik parçalar, temel gereksinimler ve tercih edilen fikstür türleri de dahil olmak üzere endüstriye göre robotik kaynak fikstürü uygulamaları.
Robotik Kaynak Fikstür Arızalarının Nedenleri Nelerdir?
Fikstür arızasının en yaygın nedenleri yerleştirme yüzeylerindeki aşınma, pnömatik sistem bozulması ve fikstür çerçevesinin kendisinin termal bozulmasıdır.
- Konumlandırıcı aşınması: Yüksek döngülü fikstürlerdeki sertleştirilmiş çelik yerleştirme pimleri, 100.000 döngüde 0,01 ila 0,05 mm oranında aşınabilir. Aşınmış bir konumlayıcı, parça konumunun kademeli olarak kaymasına izin vererek kaynak kalitesinde periyodik CMM kontrolleri olmadan tespit edilmesi zor olan yavaş bir değişime neden olur.
- Kelepçe contasının bozulması: Pnömatik kelepçe contaları zamanla bozularak kelepçeleme kuvvetini azaltır. Bir parçayı sıkı bir şekilde tutamayan bir kelepçe, kaynak arkı sırasında mikro harekete izin verir, bu da eşit olmayan dikiş genişliğine ve olası füzyon eksikliği kusurlarına neden olur.
- Kaynak sıçraması birikimi: Tespit yüzeylerine sıçramanın inmesi, sahte bir veri görevi görerek parçayı amaçlanan Z konumunun üzerine çıkarır. Sıçrama önleyici kaplaması olmayan kısa devre MIG gibi yüksek sıçramalı işlemlerde, tek bir vardiyada konumlayıcılarda sıçrama oluşumu meydana gelebilir.
- Termal bisiklet yorgunluğu: Fikstür çerçevesinin tekrar tekrar ısıtılması ve soğutulması - özellikle GMAW veya PAW gibi yüksek ısılı işlemlerde - kümülatif boyutsal kaymaya neden olabilir. 200 santigrat derecenin üzerinde ön ısıtmaya sahip parçalara maruz kalan armatürler, üç ayda bir bozulma açısından kontrol edilmelidir.
Uzun Hizmet Ömrü İçin Robotik Kaynak Fikstürlerinin Bakımı Nasıl Yapılır?
Yapılandırılmış bir önleyici bakım programı, robotik kaynak fikstürlerine yapılan yatırımı korumanın ve kaynak kalitesini zaman içinde sürdürmenin en uygun maliyetli yoludur.
- Günlük: Yerleştirme pimlerini ve yuva yüzeylerini bir fırça ve basınçlı havayla temizleyin. Her vardiyadan önce kaynak bölgesinin yakınındaki açıktaki takım yüzeylerine sıçrama önleyici sprey uygulayın.
- Haftalık: Elde taşınan bir kuvvet ölçer kullanarak pnömatik kelepçe çalıştırma kuvvetini kontrol edin. Hava hatlarını ve bağlantı parçalarını sızıntı açısından inceleyin. Tüm kelepçelerin spesifikasyon dahilinde tam açık ve tam kapalı konumlara ulaştığını doğrulayın.
- Aylık: Kalibre edilmiş bir ölçüm cihazı veya CMM kullanarak kritik konum belirleyici boyutlarını ölçün. Sonuçları ve eğilimi temel çizgiye göre belgeleyin. Nominal değere göre 0,1 mm'den fazla aşınma gösteren konumlayıcıları değiştirin.
- Yıllık: Tüm fikstürün sökülmesi, temizlenmesi ve muayenesi. Bir lazer takip cihazı veya CMM kullanarak fikstür doğruluğunu orijinal tasarım çizimlerine göre yeniden onaylayın. Tüm pnömatik contaları proaktif olarak değiştirin.
Robotik Kaynak Fikstürleri Hakkında Sıkça Sorulan Sorular
Kaynak fikstürü ile kaynak mastarı arasındaki fark nedir?
A kaynak fikstürü bir parçayı sabit, tekrarlanabilir bir konuma yerleştirir ve kelepçeler; robot veya kaynakçı her zaman parçaya gelir. Geleneksel kullanımda bir kaynak aparatı aynı zamanda kaynak aletinin kendisini bağlantı noktası boyunca yönlendirir. Robotik kaynakta, robot kendi yol rehberliğini sağladığı için ayrım büyük ölçüde ortadan kalkmıştır; "fikstür" terimi artık her iki işlev için de standarttır.
Robotik bir kaynak fikstürünün tasarlanması ve inşa edilmesi ne kadar sürer?
Orta derecede karmaşık özel bir donanım için tipik zaman çizelgesi, tasarımın başlangıcından robot hücresine kurulumuna kadar 8 ila 16 haftadır. Buna 3 ila 4 haftalık CAD tasarımı, 2 ila 4 haftalık işleme ve imalat ve 2 ila 4 haftalık yapım, hata ayıklama ve yetenek doğrulama dahildir. Modüler fikstürler 1 ila 3 hafta içinde monte edilebilir ve doğrulanabilir.
Aynı robotik kaynak fikstürü farklı robotlarla kullanılabilir mi?
Evet, fikstürün standart bir arayüz plakasına monte edilmesi ve robot hücresinin, robot değiştirildikten sonra fikstür verisine göre yeniden kalibre edilmesi koşuluyla. Kaynak programının da yeniden öğretilmesi veya yeni robotun koordinat sistemine dönüştürülmesi gerekebilir. Birden fazla robotta tutarlı bir fikstür verisi kullanmak, değişimi önemli ölçüde basitleştirir.
Robotik kaynak armatürleri hangi malzemelerden yapılmıştır?
Yapısal çerçeveler tipik olarak yumuşak çelik levhadan veya yapısal çelik borudan üretilir. Tespit pimleri ve aşınma yüzeyleri, aşınmaya karşı direnç sağlamak için sertleştirilmiş takım çeliğinden (tipik olarak minimum 60 HRC) yapılmıştır. Bazı armatürlerde üstün titreşim sönümlemesi için dökme demir tabanlar kullanılır. Havacılık uygulamalarında Invar alaşımı, sıfıra yakın termal genleşme katsayısı nedeniyle son derece yüksek hassasiyetli fikstürler için kullanılır.
Robotik kaynak fikstürü çevrim süresini nasıl etkiler?
Fikstür tasarımı çevrim süresini iki şekilde doğrudan etkiler. Birincisi, yükleme ve boşaltma hızı, fikstüre ne kadar verimli erişilebildiğine ve kelepçelerin ne kadar hızlı harekete geçtiğine bağlıdır; kötü tasarlanmış fikstürler, döngü başına 15 ila 30 saniye ekler. İkincisi, döner tabla tertibatı, kaynak sırasında yükleme yapılmasına olanak tanır; bu, robotun parça değişikliklerini beklemek yerine sürekli olarak kaynak yapmasını sağlayarak etkili verimi neredeyse iki katına çıkarabilir.
Simülasyon yazılımının fikstür tasarımında rolü nedir?
Çevrimdışı programlama (OLP) ve robot simülasyon yazılımı, mühendislerin bir 3D fikstür modelini içe aktarmalarına, tüm kaynak yolunu sanal olarak programlamalarına ve herhangi bir fiziksel takım oluşturulmadan önce fikstürle torç çarpışmalarını kontrol etmelerine olanak tanır. Bu sanal doğrulama süreci, yalnızca fiziksel devreye alma sırasında keşfedilebilecek çarpışmayla ilgili tasarım değişikliklerinin %80 ila 90'ını ortadan kaldırabilir ve önemli ölçüde zaman ve maliyet tasarrufu sağlayabilir.
Robotik kaynak fikstürleri alüminyum kaynağına uygun mudur?
Evet, ancak alüminyum kaynak fikstürleri ek tasarım hususları gerektirir. Alüminyumun yüksek termal iletkenliği, ısının hızlı bir şekilde dağıldığı anlamına gelir; bu nedenle armatürler, eksik füzyona neden olan aşırı ısı emiciler gibi davranmamalıdır. Yumuşak alüminyum yüzeylerin işaretlenmesini önlemek için sıkıştırma kuvvetleri de dikkatle kontrol edilmelidir. Karbon kirlenmesini önlemek ve kaynak sıçramasının yapışmasını en aza indirmek için alüminyum kaynak bağlantılarının yakınında çelik yerine bakır veya anodize alüminyum destek çubukları tercih edilir.
Son Çıkarım: Kaliteli Robotik Kaynak Armatürlerine Yatırım Neden Kazandırıyor?
İyi tasarlanmış bir robotik kaynak fikstürü bir maliyet merkezi değildir; kaynak kalitesinin, üretimin ve robot yatırımınızın geri dönüşünün temelidir.
Basit bir hesaplama düşünün: Bir robot hücresi vardiya başına 400 montaj üretiyorsa ve kötü tasarlanmış bir fikstür %2'lik bir yeniden işleme oranına neden oluyorsa, bu, her vardiyada manuel düzeltme gerektiren 8 montaja eşittir. Montaj başına ortalama 50 ABD doları yeniden işleme maliyetiyle, yıllık yeniden işleme maliyeti yaklaşık 104.000 ABD dolarıdır. Yeniden çalışmanın dört aydan kısa sürede kendini amorti etmesini ortadan kaldıran 30.000 $'lık bir fikstür yükseltmesi.
En yüksek robot üretkenliğine ulaşan endüstriler (birinci kademe otomotiv tedarikçileri, havacılık imalatçıları ve ağır ekipman imalatçıları) ortak bir uygulamayı paylaşıyor: robotik kaynak fikstürleri Robotlarla aynı mühendislik dikkatini ve bakım disiplinini hak eden hassas aletler olarak. Doğru fikstür tipini seçmek, kapsamlı torç erişim simülasyonuyla tasarlamak, Cpk standartlarına göre doğrulamak ve planlı bir şekilde bakımını yapmak, uygun ölçekte tutarlı, yüksek kaliteli otomatik kaynağa giden en emin yoldur.