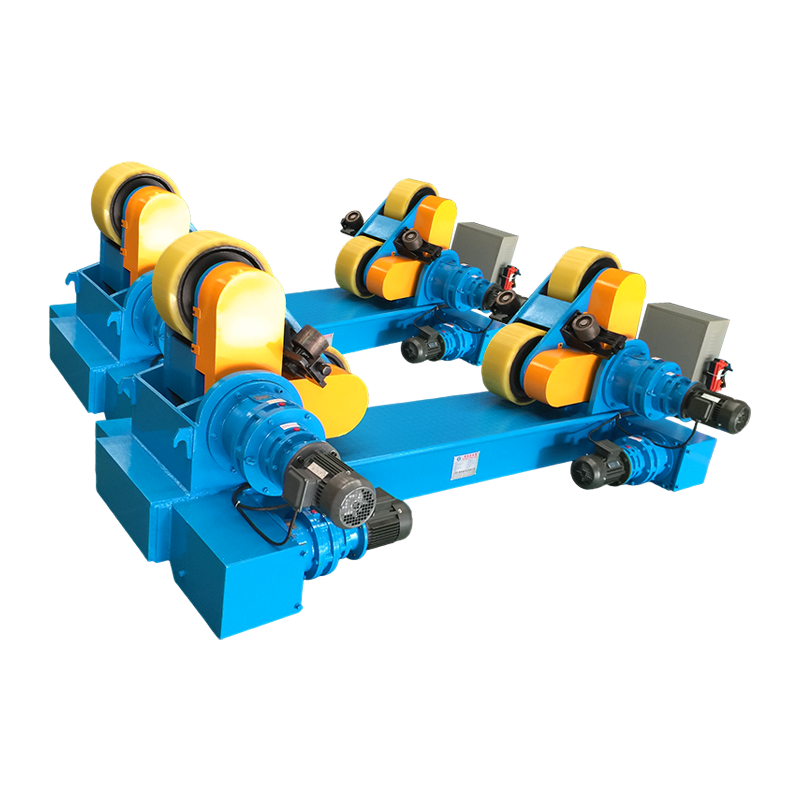
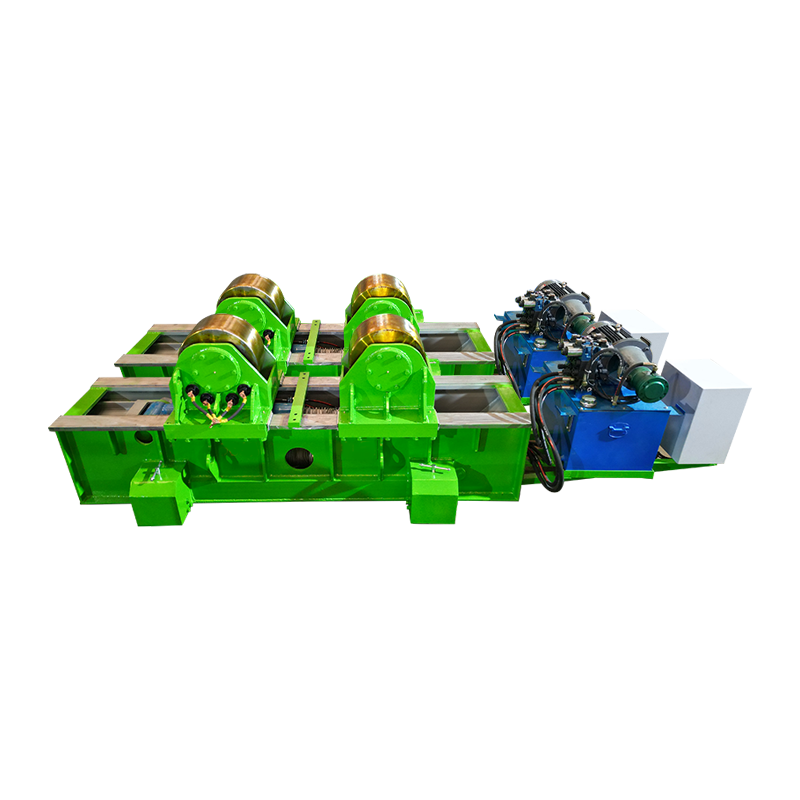
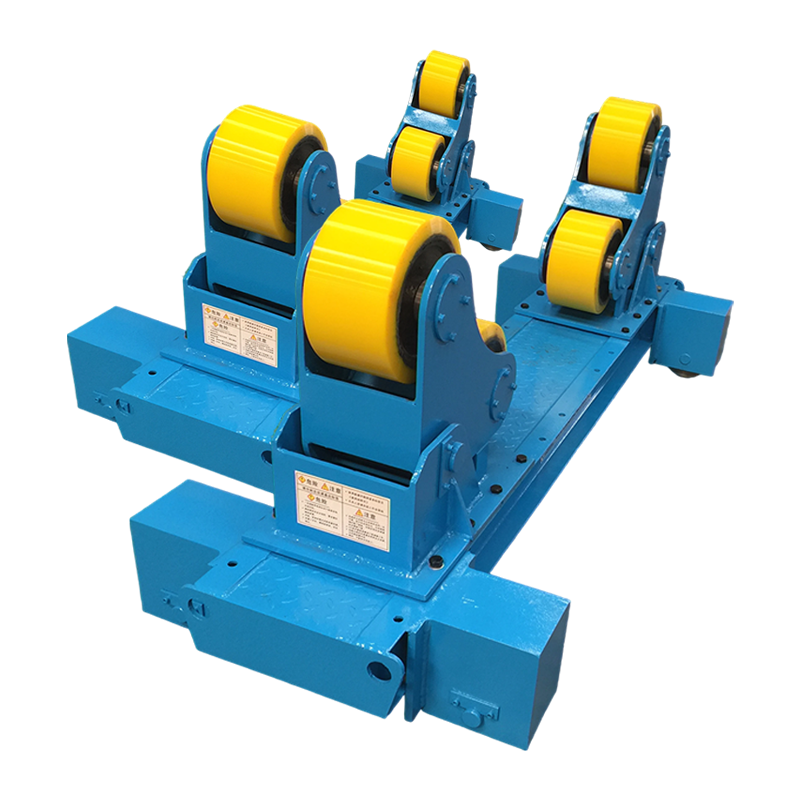
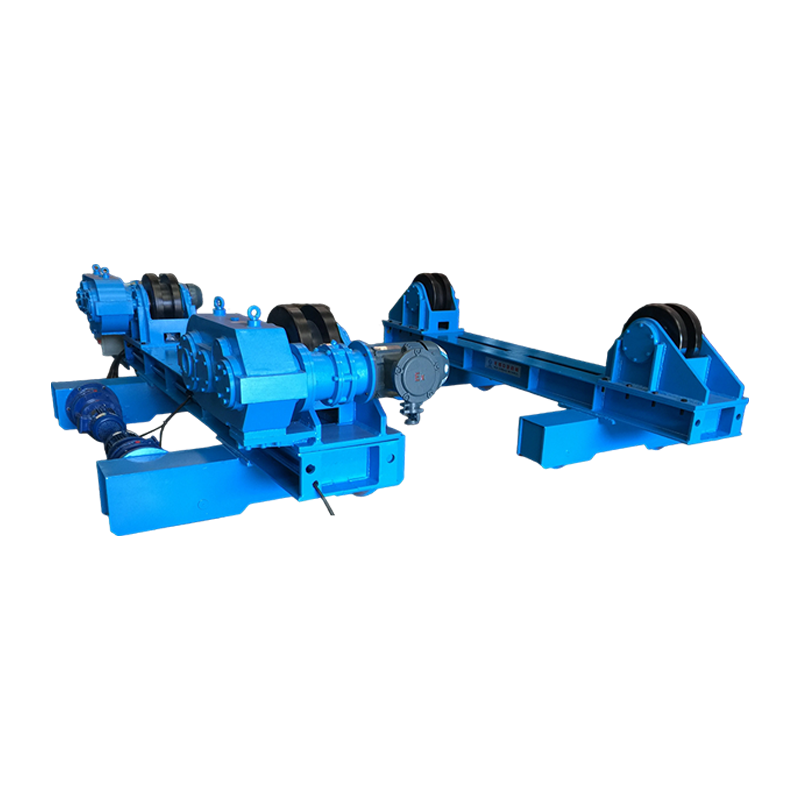
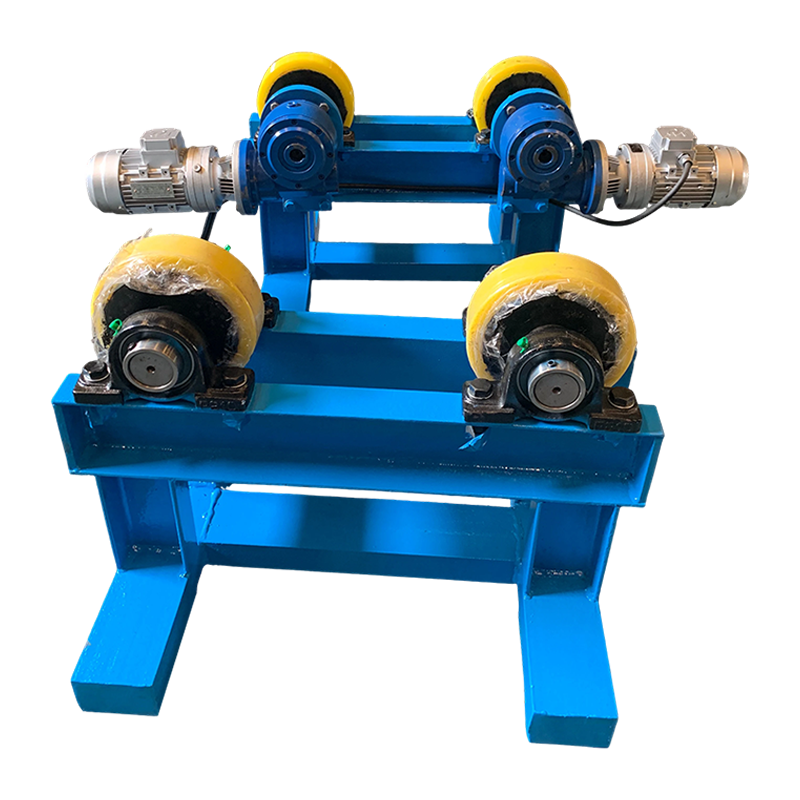
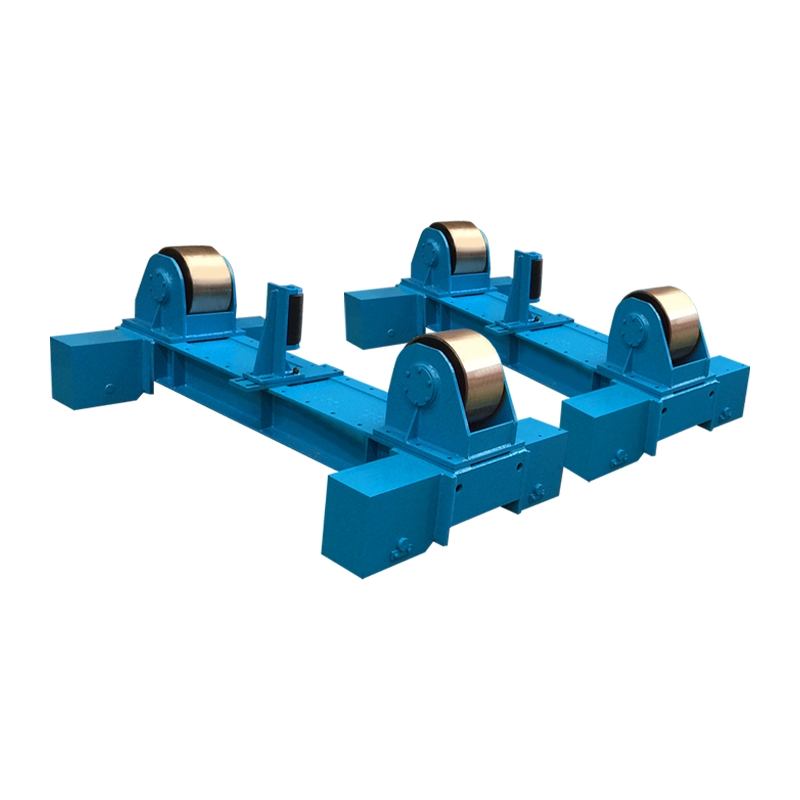
Kaynak pozisyonerleri Her kaynak bağlantısını en uygun düz veya yatay konuma getirmek için iş parçasını döndüren, yatıran veya yeniden konumlandıran mekanik cihazlardır. kaynak robotu türleri kaynağın kendisini gerçekleştiren çeşitli otomatik kol konfigürasyonlarına (mafsallı, SCARARA, Kartezyen, işbirlikçi ve daha fazlası) bakın. Bağımsız olarak kullanıldığında her biri kaynak kalitesini ve operatör ergonomisini artırır. Entegre bir kaynak hücresinde birlikte kullanıldığında, pozisyon dışı kaynaklamayı tamamen veyatadan kaldırır, çevrim sürelerini %30-60 oranında azaltır ve ağır imalattan hassas elektroniklere kadar tüm endüstrilerde sürekli, gözetimsiz üretime olanak tanır.
Kaynak Pozisyonerleri Nelerdir?
A kaynak pozisyoner Kaynak sırasında iş parçasının yönünü değiştiren, böylece bağlantı noktalarının kaynakçıya veya kaynak robotuna her zaman en erişilebilir ve yer çekimine uygun konumda sunulmasını sağlayan, elektrikli bir iş parçası tutma sistemidir. Birincil amaç, daha yavaş, daha az tutarlı olan ve daha yüksek kaynakçı becerisi gerektiren baş üstü, dikey ve yatay kaynakları, en yüksek ilerleme hızlarında en yüksek kalitede kaynakları üreten düz (1G) veya yatay köşe (2F) konumlara dönüştürmektir.
Kaynak Pozisyoner Çeşitleri
Kaynak pozisyonerleri hareket eksenlerine, yük kapasitesine ve uygulamaya göre sınıflandırılır. En yaygın altı tür şunlardır:
1. Döner Tabla Konumlandırıcıları
Döner tabla konumlayıcılar iş parçasını tek bir yatay eksende döndürerek flanşlar, basınçlı kaplar ve boru makaraları gibi silindirik parçalar üzerindeki çevresel kaynaklar için idealdir. Yük kapasiteleri aralığı 50 kg'dan 100.000 kg'a kadar ağır endüstriyel modeller için. Dönme hızı tipik olarak 0,1–5 RPM , kaynak ilerleme hızına tam olarak uyacak şekilde ayarlanabilir.
2. Eğme ve Döndürme Konumlandırıcılar
Eğme ve döndürme konumlayıcıları, iki hareket ekseni (bir eğim ekseni (tipik olarak 0-135°) ve bir dönüş ekseni) sağlar ve karmaşık parçaların kelepçeyi açmadan hemen hemen her açıda yeniden konumlandırılmasına olanak tanır. Bunlar en çok yönlü standart konumlayıcı tipidir ve yapısal imalatlar, tarımsal ekipman çerçeveleri ve otomotiv bileşenlerinin tartımı için yaygın olarak kullanılırlar. 100–10.000 kg .
3. Mesnet-Punta Konumlandırıcıları
Mesnetli punta konumlandırıcıları, iki tahrikli uç - mesnetli (güçlü) ve punta (destekli veya motorlu) arasındaki uzun, ağır iş parçalarını destekler. Bu konfigürasyon, parça uzunluğunun 1-2 metreyi aştığı ve sürekli olarak döndürülmesi gereken şaftların, aksların, bomların ve kirişlerin kaynaklanması için gereklidir. Yük kapasiteleri aralığı 500 kg'dan 50.000 kg'a merkez mesafeleri 10 metre veya daha fazla olan.
4. Dönme Dolap (H-Çerçeve) Konumlandırıcılar
Dönme dolap konumlayıcıları, dönen bir çerçevenin karşıt taraflarına iki iş parçası fikstürü monte ederek, bir parçanın yüklü veya yüksüzken diğerinin kaynaklanmasına olanak vererek ark açma süresini önemli ölçüde artırır. %85–95 tek istasyonlu kurulumlarda %40-60'a karşılık. Otomotiv şasi parçaları, tekerlek göbekleri ve egzoz bileşenleri için yüksek hacimli robotik kaynak hücrelerinde yoğun olarak kullanılırlar.
5. Muylu Konumlandırıcıları
Muylu konumlayıcıları, inşaat ekipmanı bomları, rüzgar türbini motor kaportası çerçeveleri ve gemi bölümleri gibi büyük, hacimli düzenekleri iki muylu halkası kullanarak yatay bir eksen etrafında döndürür. Aşırı yükler için tasarlanmıştır 10.000–500.000 kg , genellikle tavan vinci erişimi olan ağır imalat atölyelerinde zemine monte edilirler.
6. Pozisyoner Manipülatör Sistemleri (Kolon ve Bom)
Sütun ve bom manipülatörleri, kaynak konumlayıcıyı, kaynak torçunu büyük sabit veya yavaş dönen iş parçalarının üzerine konumlandıran ayarlanabilir bir bomla birleştirir. Bom X, Y ve Z hareketini sağlar Eksen başına 1–10 metre Bu sistem, basınçlı kapların uzunlamasına dikişleri, büyük tank imalatı ve açık denizdeki yapısal kaynaklar için standart çözüm haline geliyor.
| Pozisyoner Tipi | Hareket Eksenleri | Tipik Yük Kapasitesi | Birincil Başvuru |
| Pikap | 1 (döndürme) | 50 kg – 100.000 kg | Borular, flanşlar, basınçlı kaplar |
| Eğme ve Döndürme | 2 (eğim dönüşü) | 100 kg – 10.000 kg | Yapısal çerçeveler, tarım ekipmanları |
| Mesnet-Punta | 1–2 (döndürme) | 500 kg – 50.000 kg | Şaftlar, kirişler, uzun imalatlar |
| Dönme Dolap (H-Çerçeve) | 2 (çerçeve fikstürü) | 100 kg – 3.000 kg yan başına | Robotik hücreler, yüksek hacimli parçalar |
| Muylu | 1 (döndürme) | 10.000 kg – 500.000 kg | Ağır imalat, inşaat |
| Sütun ve Bom | 3 (X, Y, Z dönüşü) | Sabit / çok büyük | Tanklar, basınçlı kaplar, açık deniz |
Tablo 1: Kaynak konumlandırıcı türlerinin hareket eksenlerine, yük kapasitesine ve birincil uygulamaya göre karşılaştırılması.
Kaynak Robotu Çeşitleri Nelerdir?
kaynak robotu türleri Her biri farklı erişim, taşıma kapasitesi, hassasiyet ve esneklik kombinasyonları için tasarlanmış geniş bir mekanik mimari yelpazesini kapsar. Doğru robot tipinin seçilmesi, kaynak işleminin seçilmesi kadar önemlidir; yanlış mimari erişimi sınırlandırır, tekrarlanabilirliği azaltır veya döngü süresini gereksiz yere artırır.
1. Mafsallı Kaynak Robotları (6 Eksenli)
Mafsallı robotlar, kaynak otomasyonunda baskın tiptir ve Kurulu tüm kaynak robotlarının %70'i küresel olarak. Altı adet döner mafsalı, bir insan kolunun tüm hareket aralığını taklit ederek, torçun karmaşık mafsal geometrilerine neredeyse her açıdan erişmesini sağlar. Yük kapasitesi aralığı 3 kg'dan 20 kg'a kaynak torçu uygulamaları için, erişim zarfları ile 600 mm'den 3.100 mm'ye . Konumsal tekrarlanabilirlik tipik olarak ±0,02–0,08 mm .
2. SCARA Kaynak Robotları
SCARA (Seçici Uyumluluk Eklemli Robot Kolu) robotları, dikey Z eksenine sahip yatay bir düzlemde çalışır; bu da onları elektronik muhafazalar, ince sac metal bileşenler ve otomotiv iç parçaları gibi düz veya hafifçe kavisli düzeneklerde punta kaynağı için çok uygun hale getirir. Sert dikey eksenleri mükemmel tekrarlanabilirlik sağlar ±0,01–0,02 mm ancak 6 eksenli mafsallı robotlara kıyasla derin girintili bağlantılara erişimi sınırlar.
3. Kartezyen (Gantry) Kaynak Robotları
Kartezyen kaynak robotları, baş üstü bir portal yapısına monte edilmiş üç doğrusal eksen (X, Y, Z) boyunca hareket ederek çalışma zarflarını kapsar. 1 m × 1 m’den 20 m × 10 m’ye kadar veya daha büyük. Hiçbir tek kollu robotun yeterli erişime sahip olmadığı büyük düz panelleri, gemi inşa bölümlerini ve köprü çeliğini kaynaklama konusunda uzmandırlar. Doğrusal hareketleri, programlamayı basitleştirir ve yol doğruluğunu son derece yüksek hale getirir - genellikle ±0,1 mm geniş açıklıklar boyunca.
4. İşbirliğine Dayalı Kaynak Robotları (Cobot'lar)
İşbirlikçi kaynak robotları (cobot'lar), teması algılamak ve anında durdurmak için kuvvet-tork sensörlerini kullanarak, tam güvenlik koruması olmadan insan operatörlerle birlikte güvenli bir şekilde çalışmak üzere tasarlanmıştır. Kaynak cobot'ları genellikle 5–16 kilo ve erişimi 850–1.300 mm . Sık sık yeniden programlamanın gerekli olduğu küçük partili, yüksek karışımlı üretim için idealdirler; yeni bir parçanın kurulum süresi 30 dakikanın altında elle yönlendirilen öğretme programlamasını kullanarak.
5. Yedi Eksenli Kaynak Robotları
Yedi eksenli robotlar, standart 6 eksenli mimariye doğrusal bir yol veya yedek bir kol bağlantısı ekleyerek robota engellerin etrafından dolaşmak, dar alanlarda torç açısını korumak ve tekil konumlardan kaçınmak için ek bir özgürlük derecesi sağlar. Robot ve konumlayıcı eksenlerinin aynı anda koordine edildiği havacılık kaynaklarında, karmaşık yapısal imalatlarda ve entegre konumlayıcı hücrelerde giderek daha fazla kullanılıyorlar. Ray monteli 7 eksenli sistemler doğrusal mesafeleri kapsayabilir 50 metreye kadar .
6. Punta Kaynak Robotları
Nokta kaynak robotları, dirençli nokta kaynak tabancalarını taşımak üzere özel olarak yapılandırılmış, ağır yük taşıyan mafsallı robotlardır. 40–150 kg . Tek bir araç gövdesinin gerekli olduğu otomotiv beyaz kaporta üretiminin omurgasını oluştururlar. 3.000–5.000 nokta kaynağı 10-20 robottan oluşan koordineli bir hücre kullanılarak 60 saniyeden kısa sürede tamamlandı. Yükler arasında şunlar değişir: 100 kg'dan 500 kg'a ağır silah konfigürasyonları için.
| Robot Tipi | Eksenler | Yük | Tekrarlanabilirlik | En İyi Kaynak Prosesi |
| Mafsallı (6 eksenli) | 6 | 3–20 kg | ±0,02–0,08 mm | MIG, TIG, lazer, plazma |
| SCARA | 4 | 5–20 kg | ±0,01–0,02 mm | Nokta, mikro kaynak |
| Kartezyen (Portal) | 3–5 | 20–500 kg | ±0,1 mm | SAW, MIG (büyük paneller) |
| İşbirlikçi (Cobot) | 6–7 | 5–16 kilo | ±0,03–0,1 mm | MIG, TIG (yüksek karışım) |
| Yedi Eksen | 7 | 5–20 kg | ±0,02–0,05 mm | TIG, lazer, karmaşık geometri |
| Punta Kaynak Robotu | 6 | 100–500 kg | ±0,1–0,2 mm | Direnç nokta kaynağı |
Tablo 2: Kaynak robotu türlerinin eksenlere, taşıma kapasitesine, tekrarlanabilirliğe ve önerilen kaynak işlemine göre karşılaştırılması.
Kaynak Pozisyonerleri ve Kaynak Robotları Birlikte Nasıl Çalışır?
Entegrasyon kaynak pozisyoners ile kaynak robotları konumlayıcı eksenlerinin harici robot eksenleri olarak ele alındığı koordineli çok eksenli bir kaynak hücresi oluşturur; iş parçası hareketi ve torç hareketinin aynı anda gerçekleşmesi için robot kontrolörü ile gerçek zamanlı olarak senkronize edilir. Bu şu şekilde bilinir: koordineli hareket or dış eksen koordinasyonu ve birçok kritik avantaj sağlar:
- Sabit torç açısı: robot and positioner move simultaneously to maintain the optimal torch-to-joint angle (typically 5–15° drag or push angle) throughout curved or complex welds — impossible with either machine acting alone.
- Tüm bağlantı noktalarında düz konum kaynağı: Robot hareket ettikçe konumlayıcıyı eğerek, parça üzerindeki konumu ne olursa olsun her bağlantı noktası 1G düz konumda sunulur ve maksimum tel besleme hızı ve biriktirme oranı sağlanır.
- Robot erişim sınırlamalarının ortadan kaldırılması: Bir dönme dolap veya mesnetli punta konumlayıcı, sabit bir robotun etkin çalışma alanını genişletir ve robotun yerini değiştirmeden uzak eklemleri robotun erişebileceği mesafeye getirmek için parçayı döndürür.
- Paralel yükleme ve kaynak: H-çerçeve konumlayıcıları, robot karşıt fikstürü kaynaklarken bir fikstürün yüklenmesine olanak tanıyarak ark açma sürelerinin daha yüksek olmasını sağlar %90 — tek istasyonlu düzenlerde %50-65 ile karşılaştırıldığında.
Kaynak Pozisyonerli ve Pozisyonersiz Karşılaştırması: Performans Etkisi
productivity and quality difference between welding with and without a positioner is substantial and measurable across every key performance indicator:
| Metrik | Pozisyonersiz | Pozisyonerli |
| Kaynak konumu | Tüm konumlar (1G–6G) | Düz/yatay (1G/2F) |
| Tel besleme hızı (MIG) | 4–7 m/dak | 8–15 m/dak |
| Biriktirme oranı | 2–4 kg/saat | 5–12 kg/saat |
| Yeniden işleme / kusur oranı | %3–8 | %0,5–1,5 |
| Ark açılma süresi (robotik hücre) | %50-65 | %85–95 |
| Operatör ergonomik riski | Yüksek (havai / garip) | Düşük (düz / oturmuş) |
Tablo 3: Robotik kaynak hücresinde konumlayıcı entegrasyonu ile ve konumlayıcı entegrasyonu olmadan kaynak performansı karşılaştırması.
Endüstri Uygulamaları: Kaynak Pozisyonerlerinin ve Robot Türlerinin Kullanıldığı Yerler
Parça geometrisi, hacim ve kalite gerekliliklerine bağlı olarak her endüstri için farklı pozisyoner tipi ve robot tipi kombinasyonları idealdir:
Otomotiv İmalatı
Otomotiv beyaz kaporta üretimi şunlara bağlıdır: nokta kaynak robotları (6 eksenli, 100–500 kg taşıma kapasitesi) ile eşleştirilmiş dönme dolap konumlayıcıları seri üretim için gereken verimi elde etmek. Tipik bir kaporta atölyesi devreye giriyor 200–400 kaynak robotu birden fazla koordineli hücreden geçerek her 60-90 saniyede bir yeni bir araç gövdesi üretir.
Petrol & Gaz ve Basınçlı Kaplar
Çevresel boru ve kap kaynak kullanımları döner tabla veya mesnetli punta konumlayıcıları ile mafsallı MIG veya TIG kaynak robotları . Robot sabit bir torç konumunu korurken konumlayıcı boruyu döndürür; bu teknik, ASME Bölüm IX ve API 1104 kod gerekliliklerini karşılayan kaynak kalitesini, eklemler boyunca tutarlı kök nüfuzuyla sağlayan bir tekniktir. 50 mm'den 2.000 mm'ye kadar çap .
Gemi İnşa ve Açık Deniz Yapıları
Gemi inşaatı kullanımlarında büyük panel kaynağı Kartezyen portal kaynak robotları ile submerged arc welding (SAW) torches for high-deposition flat seam welding of hull plates up to 20 metre uzunluğunda . Kavisli gövde bölümleri ve T-kiriş düzenekleri kullanılır muylusu konumlandırıcılar mafsallı MIG robotları köşe ve alın kaynaklarını tamamlarken devasa yapısal birimleri (50-200 ton) döndürmek için kullanılır.
İş Mağazaları ve Sözleşmeli İmalatçılar
Yüksek karışımlı, düşük hacimli fason imalatçılar bundan en çok yararlanır işbirlikçi kaynak robotları (cobot'lar) kompakt ile eşleştirilmiş eğme ve döndürme konumlayıcıları . Bir cobot kaynak hücresi, yeni bir parça için 30 dakikadan daha kısa bir sürede yeniden programlanabilir; bu da onu, küçük parti boyutları için ekonomik olarak uygun hale getirir. 5-50 parça — geleneksel robot kaynak hücresi yatırımını haklı çıkarmak için genellikle gerekli olan 500 parça eşiğinin çok altında.
Kaynak Pozisyonerleri ve Robot Tiplerini Seçerken Temel Faktörler
Uygulamanıza doğru pozisyoner ve robot tipini eşleştirmek için beş temel parametrenin değerlendirilmesi gerekir:
- Parça ağırlığı ve geometrisi: Fikstürler dahil maksimum parça ağırlığını tanımlayın; konumlayıcının nominal yüküne her zaman %20-30 güvenlik payı ekleyin. Genişliklerinin 1,5 katından daha uzun parçalar için mesnetli punta, döner tabla konfigürasyonlarından daha iyi performans gösterir.
- Ortak erişilebilirlik: İç kaynakları, sıkı köşe bağlantıları veya zıt yüzlerde kaynakları olan parçalar 6 eksenli veya 7 eksenli mafsallı robotlar gerektirir. Basit düz veya çevresel kaynaklar SCARA veya Kartezyen sistemlerle daha düşük maliyetle yapılabilir.
- Üretim hacmi: Yıllık 10.000 parçanın altındaki hacimler, manüel hızlı değiştirme tertibatlarına sahip cobot'ları tercih ediyor. 50.000 parçanın üzerindeki hacimler, tam robot entegrasyonuna sahip özel sert aletli dönme dolap konumlandırıcı hücrelerini haklı çıkarmaktadır.
- Kaynak işlemi: TIG kaynağı ±0,05 mm veya daha iyi tekrarlanabilirliğe sahip robotlar gerektirir; MIG kaynağı ±0,1–0,2 mm'yi tolere eder. SAW, akı/tel ünitesinin ağırlığı ve besleme sistemi nedeniyle Kartezyen portal sistemleri gerektirir.
- Taban alanı ve tavan yüksekliği: Dönme dolap ve muylu konumlayıcıları, genel olarak önemli miktarda baş üstü açıklığı gerektirir 4–8 metre . Sütun ve bom sistemleri 6-12 metrelik tavanlara ihtiyaç duyar. Kompakt cobot konumlayıcı hücreleri çok kısa sürede çalışabilir 4×4 metre taban alanı.
Sıkça Sorulan Sorular
Kaynak konumlayıcı ile kaynak fikstürü arasındaki fark nedir?
A kaynak fikstürü kaynak sırasında iş parçasını sabit bir konumda tutan statik bir sıkıştırma cihazıdır. bir kaynak pozisyoner Kaynaklar sırasında veya kaynaklar arasında iş parçasını aktif olarak hareket ettiren ve döndüren motorlu bir hareket sistemidir. Fikstürler boyutsal doğruluk ve tekrarlanabilirliğe öncelik verir; konumlayıcılar eklem erişilebilirliğine ve konum optimizasyonuna öncelik verir. Uygulamada, her ikisinin de faydalarından yararlanmak için fikstürler neredeyse her zaman konumlayıcılara monte edilir.
Bir kaynak cobot'u geleneksel mafsallı kaynak robotunun yerini alabilir mi?
Yüksek karışımlı, düşük hacimli uygulamalar için evet; cobot'lar daha uygun maliyetli ve esnek olabilir. Ancak cobot'lar daha düşük hızlarda çalışır (tipik olarak %30–50 daha yavaş insanlar varken güvenlik hız limitleri nedeniyle kaynak modundaki endüstriyel robotlardan daha iyidir ve daha düşük yük taşır. Yüksek hacimli özel üretim için geleneksel 6 eksenli mafsallı kaynak robotları verim, görev döngüsü ve kaynak başına uzun vadeli maliyet açısından üstün olmaya devam ediyor.
Kaynak konumlayıcı bir robot hücresine kaç eksen ekler?
Standart bir eğme ve döndürme konumlayıcısı şunları ekler: 2 harici eksen robot kontrolörüne, 6 eksenli bir robot hücresinin toplam koordineli eksenlerini 8'e getirir. Her iki ucu tahrikli bir mesnet-punta 2 eksen ekler; dönme dolap konumlayıcı (çerçeve fikstürünün dönüşü) 2-3 eksen ekler. Modern robot kontrolörleri maksimuma kadar destekler 18–27 toplam koordineli eksen , karmaşık çok robotlu, çok konumlu hücrelerin etkinleştirilmesi.
Hangi kaynak işlemleri robotik kaynakla uyumludur?
Tüm önemli ark kaynağı işlemleri kaynak robotlarıyla kullanılmaktadır. MIG/MAG (GMAW) En yaygın olanıdır; tüm robotik ark kaynaklarının yaklaşık %65'i. TIG (GTAW) En yüksek kalite gerektiren paslanmaz çelik ve titanyum için kullanılır. Plazma kaynağı İnce malzemeler üzerinde hassas anahtar deliği kaynağı yapar. Lazer kaynak Otomotiv ve elektronik alanında hızla büyüyor. Tozaltı ark (SAW) yüksek birikimli düz kaynak için yalnızca portal Kartezyen robotlarda kullanılır.
Pozisyonerli bir robotik kaynak hücresinin tipik yatırım getirisi süresi nedir?
Orta hacimli üretim için (5.000–50.000 parça/yıl), konumlayıcı entegrasyonuna sahip eksiksiz bir robotik kaynak hücresi, genellikle yatırımın geri dönüşünü sağlar. 18-36 ay . ROI, işgücü maliyetinin azaltılması (bir operatörün 2-4 robotu denetlemesi ve 4-8 manuel kaynakçıyı denetlemesi), yeniden işleme maliyetlerinin azalması (kusur oranı %5-8'den %1,5'in altına düşer) ve artan verim (vardiya başına %40-80 daha fazla parça) ile sağlanır. Yüksek hacimli otomotiv uygulamaları sıklıkla yatırım getirisini aşağıdaki sürelerde elde eder: 12 ay .
Kaynak pozisyonerlerinin robotlarla çalışması için özel programlama gerekir mi?
Evet. Koordineli hareket için konumlayıcının bir dış eksen ilein the robot controller, with accurate kinematic calibration of the positioner's rotation center relative to the robot base frame. Most modern robot controllers include built-in external axis coordination software, and setup typically requires 4–16 saat eğitimli bir entegratör tarafından kalibrasyon ve test yapılması. Robot programı yapılandırıldıktan sonra konumlayıcı ve torç hareketini otomatik olarak senkronize eder; ayrı bir konumlayıcı programlamasına gerek yoktur.
Sonuç
Kaynak pozisyonerleri ve çeşitli kaynak robotu türleri uygun şekilde eşleştiğinde ve entegre edildiğinde hiçbirinin tek başına başaramayacağı üretim yetenekleri sağlayan tamamlayıcı teknolojilerdir. Konumlandırıcılar her bağlantının her zaman en uygun kaynak konumunda olmasını sağlar; robotlar, hiçbir manuel işlemin ulaşamayacağı hızlarda ve kalite seviyelerinde tutarlı, yorulmak bilmez uygulama sağlar. İster bir atölyeyi kompakt bir cobot-ve-tilt-pozisyoner hücresi ile donatıyor olun, ister yüksek hacimli bir otomotiv punta kaynak hattını dönme dolap konumlayıcıları ve 20 mafsallı robotla tasarlıyor olun, başarının anahtarı pozisyoner tipini, robot mimarisini ve kaynak sürecini özel parça geometrinize, üretim hacminize ve kalite gereksinimlerinize doğru şekilde eşleştirmenizde yatmaktadır.