A boru kaynak pozisyoneri kaynakçının kendilerini veya boruyu manuel olarak yeniden konumlandırmak yerine tüm bağlantı boyunca en uygun düz veya yatay kaynak pozisyonunu koruyabilmesi için borunun iş parçasını kontrollü bir hız ve açıda tutan ve döndüren motorlu bir döner fikstürdür. Ark açma süresini azaltan, kusur oranlarını artıran ve kaynakçının yorulmasına neden olan konumlar olan baş üstü, dikey veya sabit bir boru etrafında kaynak yapmak yerine, konumlayıcı boruyu sürekli olarak döndürür, böylece aktif kaynak havuzu her zaman en kontrol edilebilir konumda olur: saat 12 veya saat 1-2 düz konumu.
2024 verimlilik araştırmasına göre Amerikan Kaynak Topluluğu (AWS) Boru kaynak konumlayıcı kullanan kaynakçılar, %40-65 daha yüksek biriktirme oranları manüel her pozisyonda boru kaynağına kıyasla kaynak hatası oranlarını %55 . Küresel kaynak pozisyoner pazarı şu şekilde değerlendi: 2024'te 620 milyon dolar ulaşılması öngörülüyor ve 2031'e kadar 1,1 milyar ABD doları boru hattı altyapısı, basınçlı kap imalatı ve otomatik kaynak sistemlerindeki büyümenin etkisiyle %8,6'lık bir Bileşik Büyüme Oranı (Kaynak: MarketsandMarkets, 2025) oldu.
Boru Kaynak Pozisyoneri Nasıl Çalışır?
Boru kaynak konumlayıcısı, boruyu değişken hızlı bir motorla çalıştırılan dönen bir mesnete kelepçeleyerek çalışır ve boru altında tam olarak eşleştirilmiş ilerleme hızında dönerken kaynakçının torcu sabit tutmasına olanak tanır. Bu, kaynak geometrisini temel olarak karmaşık bir 3 boyutlu uzaysal sorundan basit bir 2 boyutlu düz konumlu kaynağa dönüştürür.
Çekirdek Mekanik Bileşenler
- Mesnetli (tahrik ünitesi) — Boruyu kavrayan ve döndüren motorlu taraf. Dişli kutusunu, motoru (tipik olarak AC servo veya DC değişken hızlı) ve aynayı veya yüz plakasını içerir. Mesnet, konumlayıcının maksimum torkunu, RPM aralığını ve eğim kapasitesini belirler.
- Punta (destek ünitesi) — Borunun karşı ucunu tutan pasif destek ucu, daha uzun veya daha ağır borularda sarkmayı ve titreşimi önler. Punta, farklı boru uzunluklarına uyum sağlamak için bir ray veya yatak boyunca kayar.
- Chuck veya yüz plakası — Konumlandırıcı ve boru arasındaki kavrama arayüzü. Yuvarlak borular için üç çeneli aynalar kullanılır; Ayarlanabilir sıkıştırma kollu yüz plakaları flanşlı uçları, düzensiz şekilleri veya çok büyük çapları tutar.
- Hız kontrol cihazı — Dönüş hızını dakikadaki devir cinsinden ayarlayan değişken frekanslı bir sürücü (VFD) veya tristör kontrol cihazı. Kaynakçı, seçilen işlem ve tel besleme hızı için gereken kaynak ilerleme hızıyla eşleşen bir dönüş hızını arar.
- Eğim mekanizması — Eğimli konumlayıcı modellerinde, ikincil bir motor veya sonsuz dişli mekanizması tüm dönme eksenini eğerek boru flanşları ve T bağlantılarındaki köşe kaynaklarının optimum 45 derecelik açıyla konumlandırılmasını sağlar.
Dönme Hızı Hesaplaması
Doğru dönüş hızının ayarlanması, bir boru kaynak konumlayıcı için en kritik çalışma parametresidir. Gerekli RPM, hedef kaynak ilerleme hızından ve boru çevresinden hesaplanır:
RPM = Hareket Hızı (mm/dak) / (Pi x Boru Dış Çapı (mm))
Örneğin, 168 mm (6 inç) dış çaplı bir borunun GMAW işlemiyle 400 mm/dak hedef ilerleme hızında kaynaklanması şunları gerektirir: 400 / (3,14159 x 168) = yaklaşık 0,76 RPM . Çoğu boru kaynak konumlayıcısı 0,1–5 RPM hız aralığını kapsar; birinci sınıf CNC modelleri, mikro kaynaktan yüksek birikimli tozaltı ark uygulamalarına kadar 0,01–10 RPM sunar.
Hangi Tip Boru Kaynak Pozisyoneri Mevcuttur?
Boru kaynak konumlayıcıları, her biri farklı boru boyutu, bağlantı tipi, üretim hacmi ve bütçe kombinasyonuna uygun beş ana konfigürasyonda mevcuttur. Yanlış tipin seçilmesi, pozisyoner tedarikinde en yaygın ve maliyetli hatadır.
1. Mesnet-Punta (H-T) Konumlandırıcı
Mesnet-punta konfigürasyonu, 50 mm'den 1.200 mm'ye kadar dış çap ve 12 metre veya daha fazla uzunluğa sahip boruların taşınmasında imalat atölyeleri için en yaygın boru kaynağı konumlandırıcı tipidir. Boru, tahrik edilen başlık ile ortak bir taban rayına monte edilen kayan punta arasında desteklenir. Bu düzenleme borunun sarkmasını ortadan kaldırır ve ağır borularda çok düşük RPM'de stabil dönüşe izin verir. Tipik yük kapasitesi modele bağlı olarak 500 kg ila 20.000 kg arasında değişir.
2. Döner Tabla (Döner Tabla) Konumlandırıcı
Döner tabla konumlayıcı, boru tertibatını yatay veya eğimli bir masa yüzeyinde döndürerek kısa boru makaraları, flanşlı tertibatlar ve borudan flanşa kaynaklar için idealdir. Tabla tipik olarak 0 ila 135 derece eğilerek, orijinal yönelimden bağımsız olarak bağlantının düz veya yatay haddelenmiş konumda sunulmasına olanak tanır. 50–5.000 kg'lık yük kapasiteleri yaygındır ve bu da döner tablayı yaklaşık 600 mm'ye kadar küçük ve orta çaplı borular için çok yönlü hale getirir.
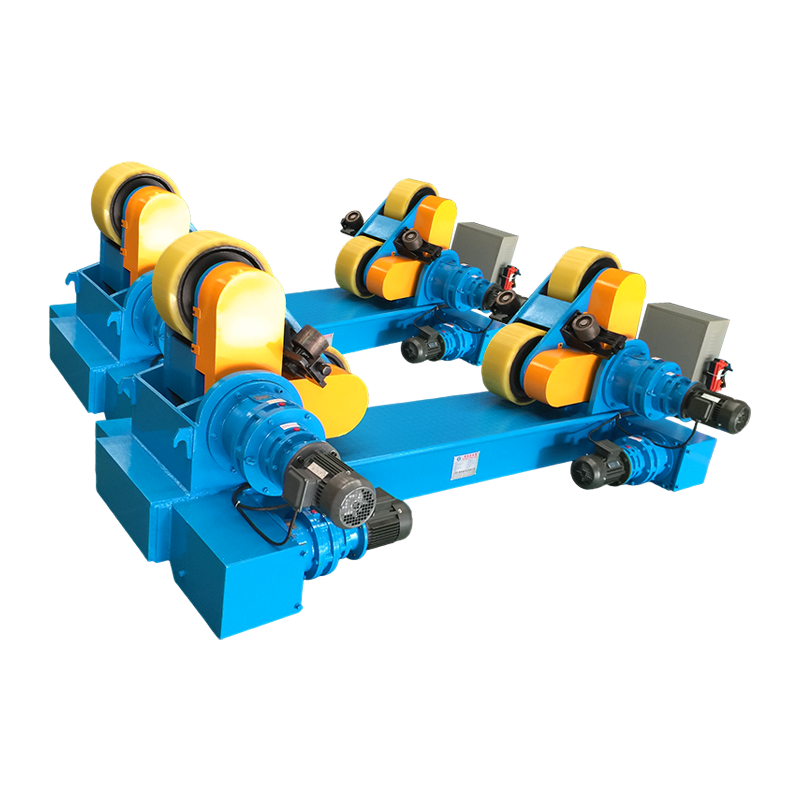
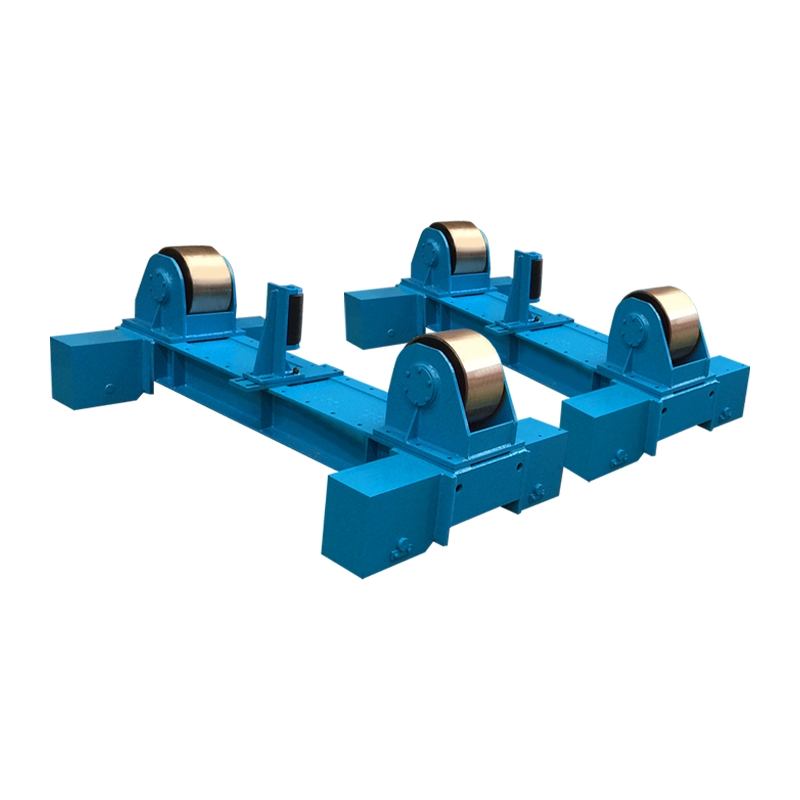
3. Boru Döndürücü (Rulo Seti / Rulo Konumlandırıcı)
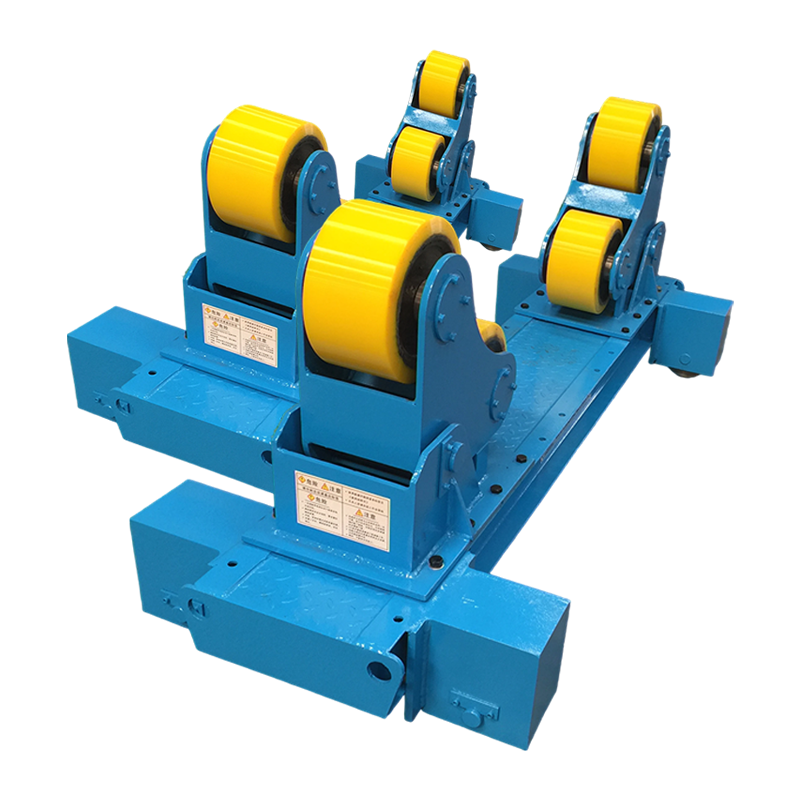
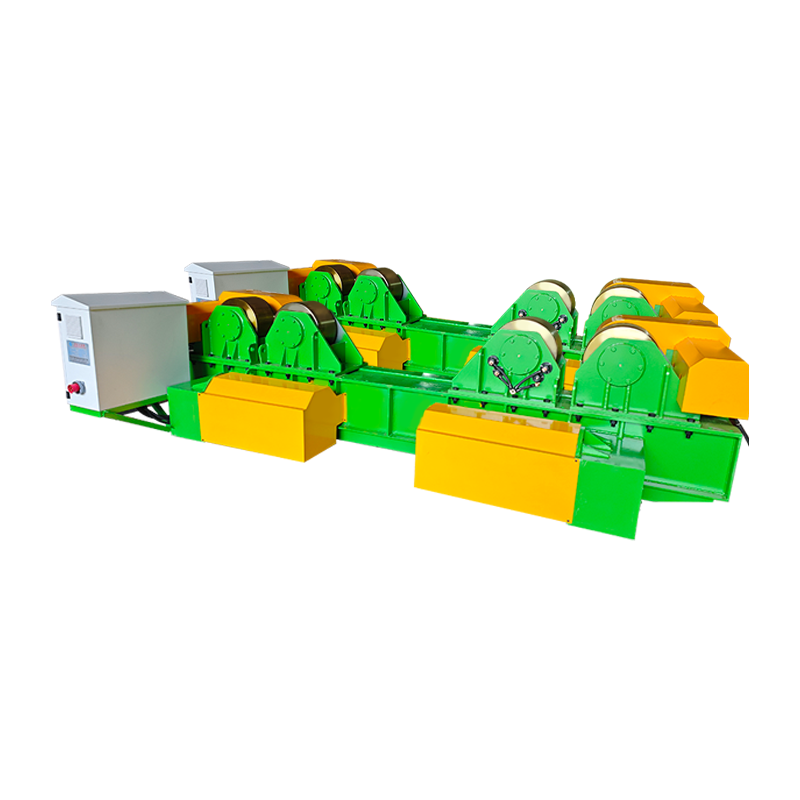
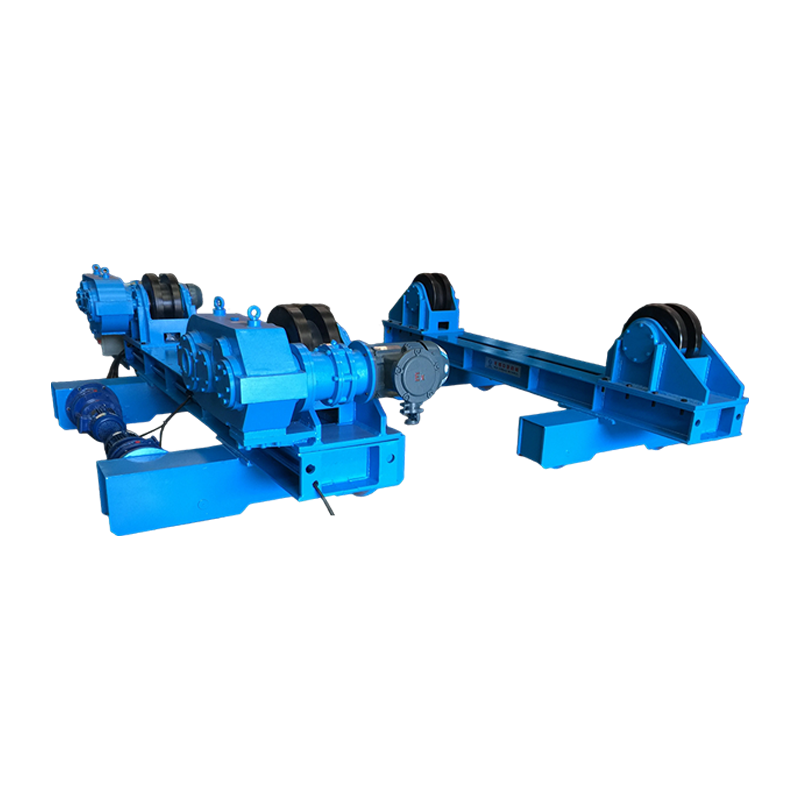
Silindir konumlayıcılar veya boru rulo setleri olarak da adlandırılan boru döndürücüler, büyük çaplı boruları ve basınçlı kapları tahrikli kauçuk veya çelik silindirler üzerinde destekler ve döndürür, 150 mm'den 3.000 mm'ye veya daha büyük çapları işler. Boru ucunu kavrayan ayna bazlı konumlayıcıların aksine, silindir konumlayıcılar boruyu dış yüzeyi boyunca destekler ve bu da onları bir mesnetten kaldırılamayan çok uzun veya çok ağır boru bölümleri için uygun hale getirir. Makaralı konumlayıcılar, boru hattı makarası imalatı ve basınçlı kap çevresel dikiş kaynağı için standart araçtır.
4. Orbital Boru Kaynak Pozisyoner
Yörüngesel bir kaynak konumlayıcı, sabit bir borunun dışına kelepçelenir ve kaynak torçunu borunun çevresi etrafında döndürerek borunun kendisi hareket edemediğinde doğru çözüm haline gelir. Orbital konumlayıcılar, boruların halihazırda proses sistemlerine monte edildiği farmasötik, yarı iletken ve gıda sınıfı paslanmaz çelik borularda yaygın olarak kullanılmaktadır. Kaynaktan kaynağa tekrarlanabilirliği 0,1 mm torç konumu sapmasından daha iyi olan, minimum düzeyde insan müdahalesi ile son derece tekrarlanabilir, kod kalitesinde kaynaklar elde ederler.
5. Manipülatör-Entegre Konumlandırıcı
Manipülatörle entegre bir boru kaynak konumlayıcı, tam otomatik tek operatörlü bir kaynak hücresi oluşturmak için bir kaynak kolonu ve bom manipülatörünü senkronize bir mesnetli punta konumlayıcıyla birleştirir. Manipülatör kaynak torçunu doğru yüksekliğe ve mesafeye konumlandırırken konumlayıcı boruyu döndürür. Her iki eksen de bir CNC kontrol cihazı aracılığıyla senkronize edilir, böylece boru çapından bağımsız olarak iş parçası yüzeyindeki ilerleme hızı sabit kalır. Bu konfigürasyon, yüksek hacimli boru makarası imalat atölyelerinde ve açık deniz platform modülü yapımında standarttır.
Boru Kaynak Pozisyoner Türlerinin Karşılaştırılması: Uygulamanıza Hangisi Uyar?
Pozisyoner tipinin uygulamaya uygun hale getirilmesi en önemli seçim kararıdır — Yetersiz güce sahip veya yanlış konfigürasyonlu bir konumlayıcı, iş parçasının kaymasına, düzensiz dönüşe ve tüm verimlilik avantajını ortadan kaldıran kaynak kalitesi hatalarına neden olur.
| Tür | Boru Dış Çap Aralığı | Maksimum Yük | Eğilme Yeteneği | Boru Hareketli Olmalı Mı? | En İyi Uygulama |
| Mesnet-Punta | 50–1.200 mm | 500–20.000 kg | İsteğe bağlı (0–90 derece) | Evet | İmalathane; uzun boru makaraları |
| Pikap | 50–600 mm | 50–5.000 kg | Evet (0–135 deg) | Evet | Kısa makaralar; borudan flanşa kaynaklar |
| Boru Döndürücü (Silindirler) | 150–3.000 mm | 1.000–200.000 kg | Hayır | Evet | Büyük çaplı kaplar; uzun koşular |
| Orbital Konumlandırıcı | 6–300 mm (tipik) | Yok (meşale dönüyor) | Yok | Hayır (pipe is fixed) | Kurulu borular; hijyenik boru |
| Manipülatör-Entegre | 100–1.500 mm | 500–30.000 kg | Evet (CNC-controlled) | Evet | Yüksek hacimli otomatik hücreler |
Tablo 1: Uygulama uygunluğuna göre boru kaynak konumlandırıcı tipi karşılaştırması. Kaynaklar: AWS D1.1 Yapısal Kaynak Kodu; üreticinin teknik özellikleri; Uluslararası İmalatçılar ve Üreticiler Birliği.
Boru Kaynak Pozisyoneri Neden Kaynak Kalitesini ve Üretkenliğini Önemli Ölçüde Artırır?
Boru kaynak pozisyonerinin temel faydası, en zorlu kaynak pozisyonlarını (tepeden 6G, dikey 5G), bağlantı çevresinin her santimetresi için en kolay ve en üretken pozisyona (düz 1G / haddelenmiş) dönüştürmektir. Bu tek değişiklik, her temel imalat metriğinde ölçülebilir iyileştirmelere dönüşür.
Biriktirme Hızı ve İlerleme Hızı
Düz konumlu kaynak, baş üstü veya dikey konumlara göre önemli ölçüde daha yüksek tel besleme hızları ve amperaj ayarlarına olanak tanıyarak metal birikme oranını doğrudan artırır. GMAW (MIG) kaynağında, düz konumlu biriktirme oranları 6–9 kg/saat'e ulaşabilirken, dikey konumda 2–4 kg/saat ve baş üstü konumda 1,5–3 kg/saattir (Kaynak: Lincoln Electric Kaynak Prosedürü Kılavuzu, 2024). Bu nedenle, tüm kaynakları düz bir şekilde yuvarlamak için bir boru kaynak konumlayıcısının kullanılması, boru imalat işinde kaynakçı saati başına verimi iki kattan fazla artırabilir.
Kaynak Kusurunun Azaltılması
Konumlandırıcıyla haddelenmiş boru kaynakları, aynı bağlantı üzerindeki manuel tüm konumlu kaynaklara göre sürekli olarak daha düşük gözeneklilik, erime eksikliği ve alttan kesme kusur oranları gösterir. dergisinde yayınlanan bir çalışma Üretim Süreçleri Dergisi (2023), API 5L Grade X65 boru üzerinde 5G sabit konumlu kaynağı konumlayıcıyla haddelenmiş 1G kaynağıyla karşılaştıran çalışmada şunu buldu:
- Gözeneklilik oranı: 5G sabit = %2,4; konumlayıcı-haddelenmiş = %0,4 (%83 azalma)
- Füzyon eksikliği olayları: 5G sabit = 4 bağlantı noktası başına 1; konumlayıcı-haddelenmiş = 22 bağlantı başına 1
- Radyografik kabul oranı (ASME B31.3'e göre): 5G sabit = %88; konumlayıcı-haddelenmiş = %98,5
- Bağlantı başına yeniden işleme maliyeti: 5G sabit = ortalama 340 ABD doları; pozisyoner-haddelenmiş = ortalama 48 USD
Kaynakçı Ergonomisi ve Yorgunluğun Azaltılması
Baş üstü ve garip konumdaki kaynakların ortadan kaldırılması, kas-iskelet sistemi gerginliğini ve kaynakçı yorgunluğunu önemli ölçüde azaltarak, vardiya başına verimli kaynak süresini doğrudan uzatır. Baş üstü ark kaynağı, kaynakçının yüzüne ve boynuna UV ışınlarına maruz kalır, kolun omuz yüksekliğinin üzerinde sürekli olarak kaldırılmasını gerektirir ve kaynakçıya doğru düşen sıçramalar üretir. OSHA ergonomi kılavuzları bunları önemli yaralanma riski faktörleri olarak tanımlamaktadır. Pozisyoner donanımlı bir kaynakçı, vardiya boyunca torç dirsek yüksekliğindeyken genellikle rahat bir oturma veya ayakta durma pozisyonunu korur, bu da işin son saatlerinde daha tutarlı tekniğe ve daha düşük hata oranlarına olanak tanır.
Boru Kaynak Pozisyoneri Seçerken Değerlendirilmesi Gereken Temel Özellikler
Yedi teknik özellik, bir boru kaynak konumlayıcının sizin özel uygulamanızda güvenilir bir şekilde çalışıp çalışmayacağını belirler; bunlardan herhangi birinin eksik belirtilmesi, satın alma sonrasında düzeltilmesi zor ve pahalı olan sorunlara neden olur.
| Şartname | Ne anlama geliyor? | Riski Düşük Boyutlandırmak | Önerilen Güvenlik Marjı |
| Yük kapasitesi (kg) | Fikstürler dahil maksimum iş parçası ağırlığı | Motorun aşırı yüklenmesi, aynanın kayması, dişli kutusu arızası | Beklenen maksimum yükün %150'si oranında oran |
| Ayna / ön plaka çapı (mm) | Tutulabilen maksimum boru dış çapı | Boruyu kavrayamama; eksantrik yükleme | Maksimum boru dış çapından %20 daha büyük seçin |
| Hız aralığı (RPM) | Min. ila maksimum dönüş hızı | Gerekli seyahat hızı eşleştirilemiyor | Tüm boru boyutları için hesaplanan RPM'ye göre doğrulama |
| Mil torku (Nm) | Motorun dayanabileceği dönme kuvveti | Eksantrik veya ağır yükler altında durma | Eksantrikliği tork hesaplamasına dahil edin |
| Eğim aralığı (derece) | Dönme ekseninin yataydan açısı | Flanş fileto konumlarına erişilemiyor | Tam esneklik için minimum 90 derece |
| Hız kararlılığı (%) | Yük altında dönüş hızındaki değişiklik | Eşit olmayan kaynak dikişi genişliği ve nüfuzu | %1'den az hız değişimi gerektirir |
| Açık delik (içi boş mil) | Mil merkezinden geçen delik | Tahliye gazı veya kablolar içinden geçemiyor | Paslanmaz / reaktif metaller için gereklidir |
Tablo 2: Kritik boru kaynağı konumlandırıcı özellikleri ve seçim kılavuzu. Kaynaklar: AWS C4.1 Kaynak Pozisyoner Standardı; ASME BPVC Bölüm IX; üretici uygulama mühendisliği yönergeleri.
Farklı Kaynak Süreçleri Boru Kaynak Pozisyonerinden Nasıl Fayda Sağlar?
Her ark kaynağı işlemi konumlayıcı kullanımından yararlanır, ancak iyileşmenin büyüklüğü sürece göre önemli ölçüde değişir; düz dışında herhangi bir konumda SAW gerçekleştirmek fiziksel olarak imkansız olduğundan en fazla kazanımı tozaltı ark kaynağı (SAW) sağlar.
- Tozaltı Ark Kaynağı (SAW) — SAW mutlak bir kısıtlama olarak düz konum gerektirir; granüler akı eğimli veya dikey yüzeylerde yerinde kalamaz. Bu nedenle boru kaynak konumlayıcısı boru üzerinde SAW için isteğe bağlı değildir; teknik bir ön koşuldur. Konumlandırıcıyla haddelenmiş boru üzerindeki SAW, 10–20 kg/saatlik birikme hızlarına ulaşır ve bu da onu 12 mm'nin üzerindeki et kalınlıkları için mevcut en yüksek verimli boru kaynak yöntemi haline getirir.
- GMAW / MIG Kaynağı — Fabrikasyon atölyelerinde boru kaynak konumlandırıcılarıyla kullanılan en yaygın işlem. Sprey aktarım modu (en verimli GMAW çeşidi) yalnızca düz ve yatay konumlarda kullanılabilir; konumlayıcı, bir boru bağlantısının tüm çevresi üzerinde sprey aktarımına olanak sağlar. Sabit konumlu kısa devre GMAW'ye göre üretkenlik artışı: genellikle %60–120.
- GTAW / TIG Kaynağı — Radyografik kalitenin zorunlu olduğu paslanmaz, krom-moly ve egzotik alaşımlı borulardaki kök pasoları için kullanılır. Konumlandırıcı, kaynakçının, kaynak havuzu üzerindeki yer çekimi kuvvetinin en uygun olduğu borunun tepesinde (saat 12 konumu) tutarlı bir su birikintisi ve torç açısını korumasını sağlayarak kök boncuk kalitesini artırır ve yanma riskini azaltır.
- FCAW (Özlü Özlü Ark Kaynağı) — Pozisyoner kullanımı, boru bağlantı noktalarında gazsız (kendinden korumalı) FCAW elektrotlarına olan ihtiyacı ortadan kaldırır ve daha yüksek kaliteli gaz korumalı FCAW varyantlarının bağlantının tüm çevresinde kullanılmasına olanak tanır. Gaz korumalı FCAW, kendinden korumalı alternatiflere göre daha az sıçrama ve daha iyi mekanik özellikler üretir.
- SMAW (Çubuk / Manuel Metal Ark) — Örtülü kaynak bile pozisyoner kullanımından büyük ölçüde faydalanır. Düz konumdaki örgü boncuk tekniği, biriktirme homojenliği açısından sürekli olarak baş üstü şerit boncuklardan daha iyi performans gösterir ve elektrot saplama kaybı (tipik olarak %15-20 ek yük), düz konumda %5'in altına düşer.
Boru Kaynak Pozisyoner ve Manuel Her Pozisyonda Kaynak: Ayrıntılı Bir Karşılaştırma
Pozisyoner destekli ve manuel tüm pozisyonlu boru kaynağı arasındaki üretkenlik ve kalite farkı, çoğu fabrika ortamında 3-9 ay içinde bir pozisyoner yatırımından tam yatırım getirisi elde etmeye yetecek kadar büyüktür.
| Metrik | Boru Kaynak Pozisyoneri | Manuel Tüm Pozisyonlarda Kaynak |
| Kaynakçı konumlandırma gereksinimi | Sabit; meşale bir konumda tutuldu | Kaynakçı eklem çevresinde sürekli hareket etmelidir |
| Karşılaşılan kaynak pozisyonları | Yalnızca düz (1G / PA) | Tüm konumlar (1G'den 6G'ye) |
| GMAW biriktirme oranı | 6–9 kg/saat | 1,5–4 kg/saat |
| Ark açık kalma süresi verimliliği | %65–80 | %25–45 |
| Radyografik kabul oranı | %97–99 | %82–92 |
| Kaynakçı sertifikası gerekli | 1G / yalnızca düz konum | 6G (tüm konumlar) sertifikası |
| Ergonomik yaralanma riski | Alçak (ayakta/oturarak rahat) | Yüksek (baş üstü, diz çökme, sıkışık pozisyonlar) |
| Otomasyonla ölçeklenebilirlik | Robot kol / manipülatör ile doğrudan entegre olur | Hayırt scalable without full re-engineering |
| Sermaye maliyeti | Kapasiteye bağlı olarak 3.000–150.000 ABD Doları | Sıfır ekipman maliyeti; daha yüksek işçilik maliyeti |
Tablo 3: Boru kaynak konumlandırıcı ile manuel tüm konumlarda kaynak karşılaştırması. Kaynaklar: AWS Welding Handbook Cilt. 2; Miller Elektrik Verimlilik Çalışmaları 2024; ESAB Uygulama Mühendisliği Verileri.
Boru Kaynak Pozisyonerlerini En Kapsamlı Olarak Hangi Endüstriler Kullanıyor?
Boru kaynak konumlayıcıları, boru bağlantı kalitesi, üretkenlik ve kurallara uygunluğun kritik gereksinimler olduğu her sektörde vazgeçilmezdir. Aşağıdaki sektörler birincil pazarları temsil etmektedir:
- Petrol ve Gaz (Üst ve Orta Akım) — Toplama sistemleri, iletim boru hatları ve açık deniz platformları için boru hattı makarası imalatı. API 1104 ve ASME B31.4/B31.8 kod gereksinimleri, her kaynağın radyografik veya AUT muayenesinden geçmesi gerektiği anlamına gelir. Pozisyoner kullanımı tüm büyük boru üretim tesislerinde standart bir uygulamadır. Küresel boru hattı inşaat pazarının değeri 2024 yılında 9,2 milyar ABD doları olarak gerçekleşti (Kaynak: GlobalData, 2025).
- Petrokimya ve Rafineri İnşaatı — Krom-moly (P91, P22) ve östenitik paslanmaz çelikten proses boruları, ASME B31.3 kapsamında GTAW kök geçişleri ve GTAW veya GMAW dolgu geçişleri gerektirir. Temizleme gazı yedeklemeli konumlayıcı-haddelenmiş kaynak (içi boş iş mili konumlayıcıları tarafından etkinleştirilir), radyografik kalitede paslanmaz kökler için gerekli tekniktir.
- Güç Üretimi — Krom-moly ve nikel alaşımlarından kazan boruları, buhar kollektörleri ve türbin giriş boruları. ASME Kazan ve Basınçlı Kap Kodu (BPVC) Bölüm I gereklilikleri, kaynak kusurlarına karşı sıfır tolerans anlamına gelir; Pozisyoner kullanımı çoğu enerji santrali inşaat spesifikasyonunda bir kalite güvence ön şartıdır.
- Gemi İnşası ve Açık Deniz İmalatı — Tahrik, yangın söndürme, balast ve hidrolik için boru sistemleri. Açık deniz platformları, DNVGL-ST-F101 ve AWS D1.1 kodları kapsamında büyük miktarlarda alaşımlı boru makarası imalatı gerektirir. Makaralı konumlayıcılar, üst taraftaki modüllerde yaygın olan geniş çaplı boru bölümlerini yönetir.
- Yiyecek, İçecek ve İlaç — CIP/SIP sistemleri için hijyenik paslanmaz çelik proses boruları (316L, 316Ti). İç kaynak dikişi profillerinin dış boyutlar kadar sıkı bir şekilde kontrol edildiği 3-A Sıhhi Standartları veya ASME BPE (Biyoişleme Ekipmanı) yüzey bitirme gerekliliklerini karşılaması gereken bağlantılar için yörüngesel boru kaynak konumlayıcıları zorunludur.
Boru Kaynak Pozisyonerleri Hakkında Sıkça Sorulan Sorular
S1: Hangi boyutta boru kaynak konumlayıcıya ihtiyacım var?
Beklenen en ağır iş parçası ağırlığınızın en az %150'si kadar yük kapasitesi oranına ve maksimum boru dış çapınıza rahatça uyum sağlayacak bir ayna veya silindir çapına sahip bir konumlayıcı seçin. Yükü hesaplarken her zaman boruya bağlı fikstürlerin, hizalama araçlarının veya kaynak destek halkalarının ağırlığını da dahil edin. Eksantrik yükler için (bir tarafta büyük nozul veya branşman bağlantısı olan bir boru tertibatı gibi), eksantrik momenti hesaplayın ve bunu genellikle temel yük değerinden ayrı olarak yayınlanan konumlayıcının nominal moment kapasitesiyle karşılaştırın. Şüphe duyduğunuzda boyutu büyütün; büyük boyutlu bir konumlayıcı daha az stres altında çalışır ve daha uzun bir hizmet ömrüne sahiptir.
S2: Boru kaynak konumlayıcısı otomatik veya robotik kaynakla kullanılabilir mi?
Evet — boru kaynak konumlayıcıları, robotik kaynak hücrelerinin temel bir bileşenidir ve özellikle robot kontrolörlerinden ve CNC kaynak sistemlerinden gelen senkronizasyon sinyallerini kabul edecek şekilde tasarlanmıştır. Senkronize bir robotik kaynak hücresinde, robot kontrolörü, kaynak ilerledikçe sabit ark ilerleme hızını korumak için dönüş hızını gerçek zamanlı olarak ayarlayan konumlayıcının servo sürücüsüne bir hız komutu gönderir. İletişim arayüzleri, pozisyoner ve robot üretimine bağlı olarak analog 0–10V, RS-485 Modbus, PROFIBUS, EtherCAT ve DeviceNet'i içerir. Bu entegrasyon, robotun boru çevresi etrafındaki karmaşık yay yollarını takip etme ihtiyacını ortadan kaldırarak robot programını önemli ölçüde basitleştirir ve yol doğruluğunu artırır.
S3: Boru kaynak konumlayıcısı kaynakçı yeterlilik gereksinimlerini nasıl etkiler?
Boru kaynak pozisyonerinin kullanılması, gerekli kaynakçı yeterliliğini tüm pozisyonlardan (6G veya 6GR) yalnızca düz pozisyona (1G) düşürür, bu da iş için mevcut kalifiye kaynakçı havuzunu önemli ölçüde genişletir. AWS D1.1 ve ASME Bölüm IX kapsamında, 6G boru kaynakçı yeterliliği, tüm pozisyonları kapsayan ve kaynakçıyı neredeyse her türlü oluk kaynak geometrisi için nitelendiren en yüksek sertifikadır. Önemli bir pratik gerektirir ve yüksek ücret gerektirir. Daha az deneyimli bir kaynakçının elde edebileceği 1G yeterliliği, konumlayıcı haddeleme işi için yeterlidir. 6G sertifikalı kaynakçıların az olduğu işgücü piyasalarında, konumlayıcının benimsenmesi işgücü darboğazını doğrudan çözmektedir.
S4: Boru kaynak konumlandırıcı ile boru döndürücü arasındaki fark nedir?
Bir boru kaynak konumlayıcısı boruyu bir veya her iki ucundan kavrar ve bir mesnetten döndürürken, bir boru döndürücü boruyu dış yüzeyi boyunca tahrikli silindirler üzerinde dışarıdan destekler. Temel işlevsel fark, kavrama yöntemidir: Konumlandırıcı, aynayı monte etmek için boru ucuna erişim gerektirirken, bir silindir döndürücü, uçtan erişim olmadan herhangi bir uzunluktaki boru bölümlerini destekleyebilir ve döndürebilir. Makaralı döndürücüler, çok büyük veya ağır borular (500 mm dış çapın üzerinde), uzun bölümler (6 metrenin üzerinde) ve uç erişimin kap geometrisi nedeniyle sınırlı olduğu basınçlı kaplar için tercih edilir. Mesnetli punta konumlayıcıları daha hassas dönüş kontrolü sağlar ve eğilmeye uyum sağlayabilir, bu da onları daha küçük çaplı hassas işler için daha uygun hale getirir.
S5: Boru kaynak konumlandırıcısının bakımını nasıl yaparım?
Boru kaynak konumlayıcının kritik bakım görevleri, dişli kutusunun yağlanması, ayna çenesinin incelenmesi ve temizlenmesi, motor ve tahrik elektroniği kontrolleri ve topraklama kablosunun incelenmesidir. Şanzıman yağı her 2.000 çalışma saatinde bir veya yılda bir (hangisi önce gelirse) üretici tarafından belirtilen yağ viskozitesi kullanılarak (tipik olarak ISO VG 220 dişli yağı) değiştirilmelidir. Ayna çeneleri, kavrama kuvvetini azaltan çapak ve kireç biriktirir; her 500 saatte bir temizlenmeli ve çene tırtılları aşınma açısından kontrol edilmelidir. Toprak dönüş kablosu (kaynak akımını konumlayıcı üzerinden kaynak güç kaynağına taşıyan) haftalık olarak yalıtım hasarı açısından incelenmelidir; toprak dönüşünün kırılması, kaynak akımını dişli kutusu yatakları boyunca zorlayarak hızlı yatak arızasına neden olur.
S6: İçi boş milli boru kaynak konumlandırıcı nedir ve ne zaman gereklidir?
İçi boş iş mili konumlayıcı, dönen fener milinin ortasından geçen bir deliğe sahiptir; bu delik, temizleme gazı hortumlarının, elektrik kablolarının veya veri hatlarının dolaşmadan dönüş ekseninden geçmesine olanak tanır. Bu özellik, paslanmaz çelik, titanyum, çift yönlü paslanmaz veya kök kaynağının arka tarafının argon veya nitrojen geri temizleme gazı kullanılarak atmosferik oksijen kirliliğinden korunması gereken herhangi bir reaktif metal borunun kaynağında gereklidir. İçi boş bir mil olmadığında, boşaltma gazı hortumu birkaç dönüşte dönen aynanın dış kısmına sarılır ve dolaşır, konumlayıcıyı kısmi çevre kaynaklarıyla sınırlandırır veya manuel hortum yönetimi gerektirir; bunların her ikisi de konumlayıcı kullanma amacını boşa çıkarır. Geri temizleme gereksinimi olmayan karbon çeliği boru kaynağı için yekpare bir mil yeterlidir ve daha ucuzdur.
Sonuç: Doğru Boru Kaynak Pozisyoneri Üretim Ekonomisini Dönüştürüyor
Boru kaynak konumlayıcısı kullanışlı bir aksesuar değildir; boru imalatının ekonomik temellerini değiştiren bir üretkenlik ve kalite çarpanıdır. Bir boru bağlantısı üzerindeki her kaynağı, bağlantı yönüne bakılmaksızın düz konumlu kaynağa dönüştüren konumlayıcı, daha yüksek biriktirme oranlarına, daha düşük kusur oranlarına, daha az uzmanlaşmış kaynakçı yeterlilik gereksinimlerine ve otomatik kaynak sistemleriyle doğrudan entegrasyona olanak tanır. Mesnetli punta konumlayıcı, döner tabla, silindir döndürücü, yörünge sistemi veya manipülatörle entegre hücre arasındaki seçim tamamen boru çapı aralığınıza, bağlantı türlerinize, üretim hacminize ve otomasyon hedeflerinize bağlıdır.
Veriler nettir: Boru kaynak konumlayıcılarını sistematik olarak kullanan üretim atölyeleri %40-65 daha yüksek kaynakçı üretkenliği, %55-83 daha az kaynak hatası ve %97'nin üzerinde radyografik kabul oranları elde ediyor; bu sonuçlar manuel tüm konumlarda kaynağın güvenilir bir şekilde eşleşemeyeceği sonuçlar. Günde birkaç boru bağlantısından daha fazla kaynak yapılan herhangi bir işlem için, boru kaynak konumlayıcısının yatırım getirisi durumu, imalat endüstrisindeki en net sermaye yatırımı kararları arasındadır.