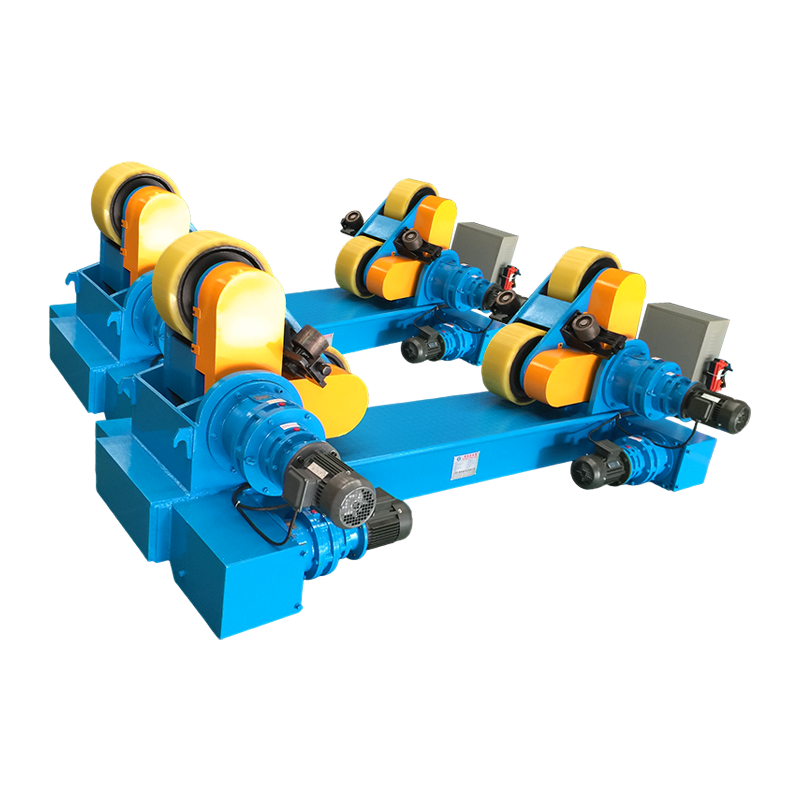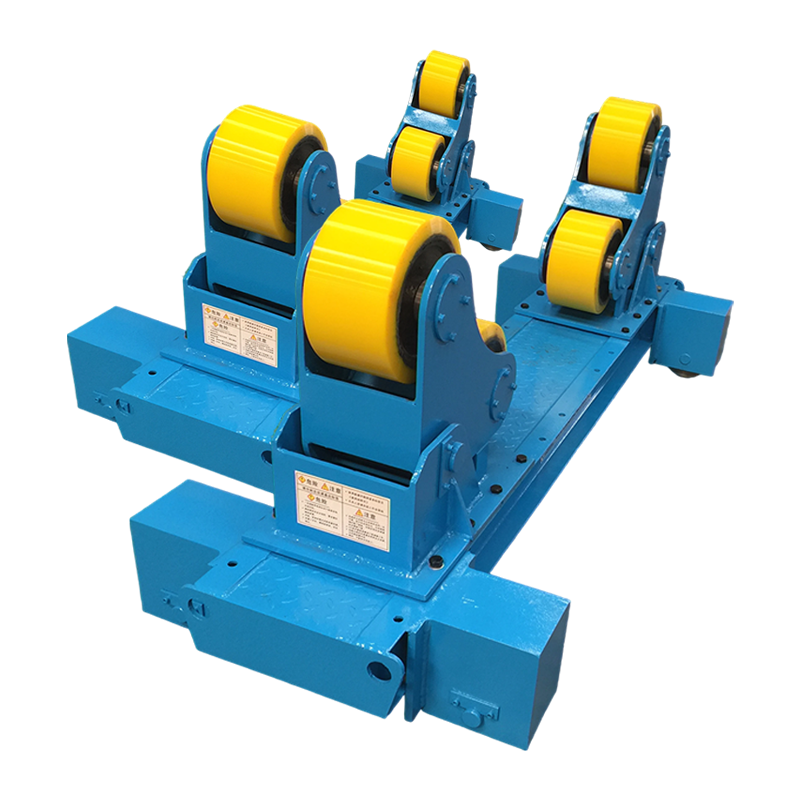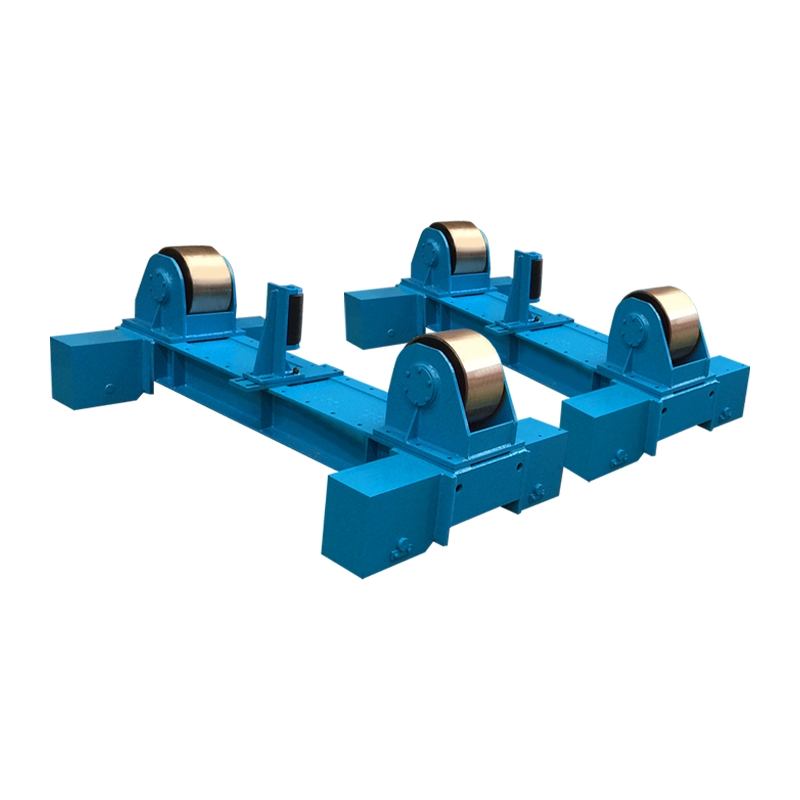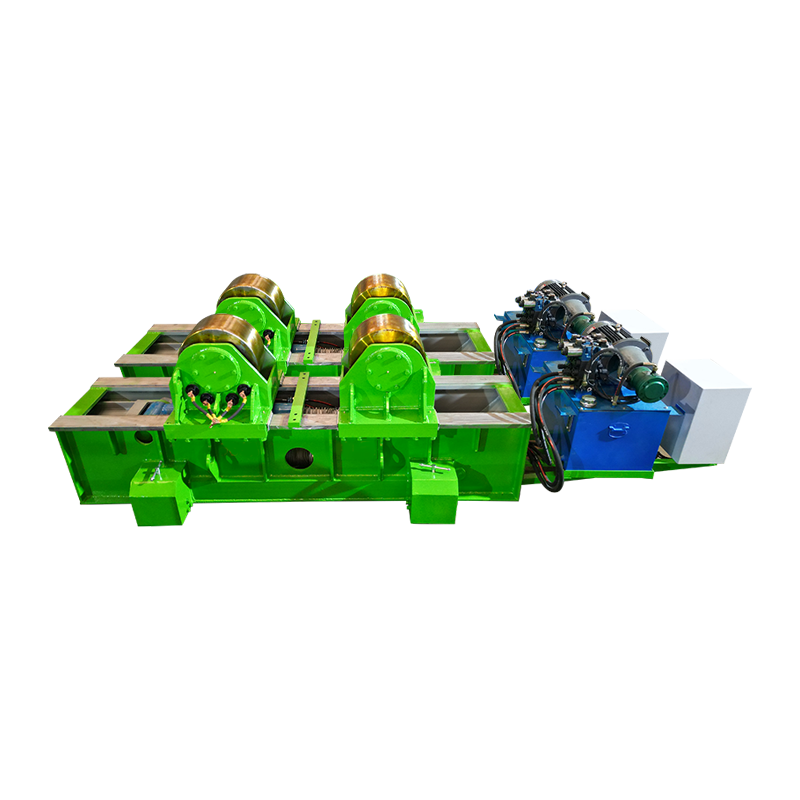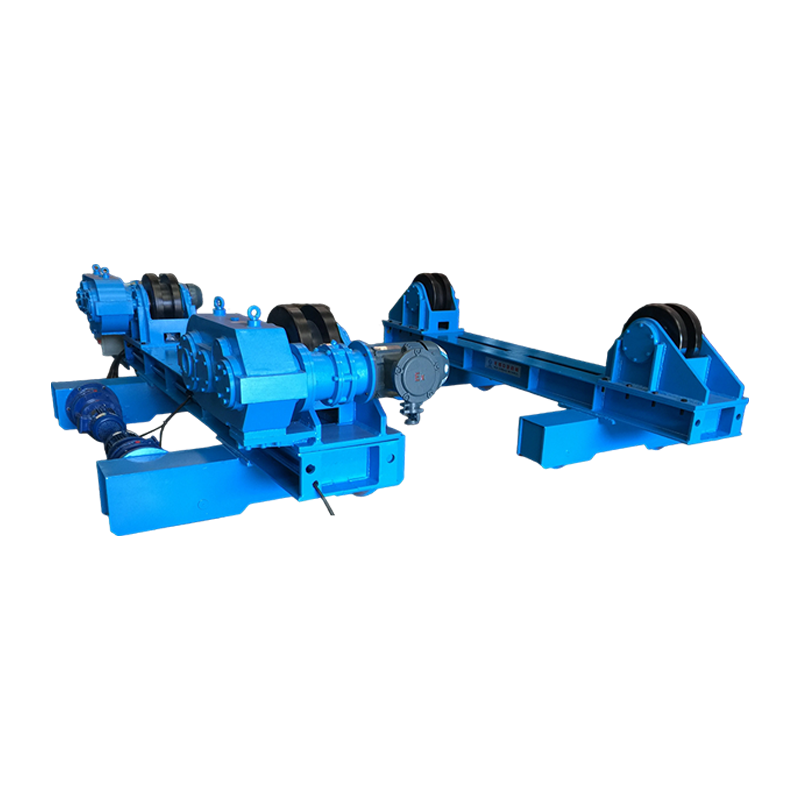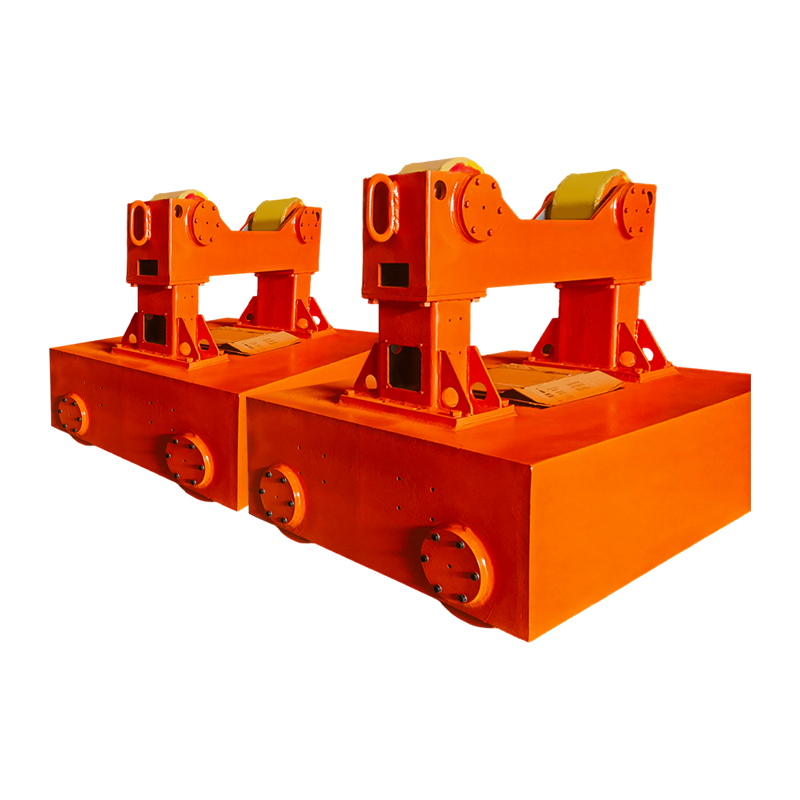
Robotik kaynak pozisyonerleri Kaynak robotunun her zaman en uygun düz veya yatay konumda çalışmasını sağlayacak şekilde iş parçasını sürekli olarak yeniden konumlandırarak kaynak kalitesini ve çıktı verimliliğini artırın, nüfuz etme ve boncuk tutarlılığını bozan baş üstü ve dikey geçişleri ortadan kaldırın. Pratik anlamda, robotik konumlayıcıları entegre eden üreticiler, manuel kaynak operasyonlarındaki %2-5'e kıyasla döngü süresinde %20-40 azalma ve kusur oranlarının %0,1 kadar düşük olduğunu rapor ediyor.
Bu kılavuz, robotik kaynak konumlayıcılarının nasıl çalıştığını, hangi tiplerin mevcut olduğunu, doğru konfigürasyonun nasıl seçileceğini ve uygun şekilde entegre edilmiş bir sistemden ne tür ölçülebilir sonuçlar bekleyebileceğinizi kapsar.
Robotik Kaynak Pozisyonerleri Nasıl Çalışır?
Robotik kaynak konumlayıcı, kaynak robotu ile koordineli kontrol altında iş parçasını döndüren, yatıran veya çeviren, her kaynak bağlantısının yerleştirme için ideal açıda sunulmasını sağlayan motorlu bir fikstürdür. Pozisyoner, robot kolunun ulaşılması zor konumlara bükülmesini gerektirmek yerine, eklemi robota getirerek tutarlı boncuk geometrisine sahip tam nüfuzlu kaynaklar üreten düz veya hafif eğimli yönlendirmeleri korur.
Pozisyoner, robot kontrol cihazıyla paylaşılan bir I/O veya fieldbus protokolü (tipik olarak EtherCAT, DeviceNet veya PROFINET) aracılığıyla iletişim kurar ve hareketin tamamen senkronize edilmesini sağlar. Robot bir yüzde kaynak geçişini tamamladığında, robot torcunu sıfırlarken konumlayıcıya parçayı bir sonraki bağlantı konumuna indekslemesi için sinyal verir. Bu koordineli aktarım, manuel yeniden konumlandırma süresini tamamen ortadan kaldırır.
En modern robotik kaynak pozisyonerleri robot kontrolörü tarafından harici eksenler olarak ele alınır. 2 eksenli bir konumlayıcıyla entegre edilmiş 6 eksenli bir robot, tüm eksenlerin gerçek zamanlı olarak koordine edildiği, etkili bir şekilde 8 eksenli bir sisteme dönüşür. Bu, robotun ve konumlayıcının aynı anda hareket edebileceği anlamına gelir - torç hareket ederken iş parçası da döner - sabit bir fikstürle geometrik olarak imkansız olan karmaşık helisel ve sürekli spiral kaynak yollarına olanak tanır.
Servo motorlar, konumlayıcı dönüşünü ve eğim eksenlerini çalıştırır ve hassas kodlayıcılar tipik olarak ±0,01 dereceye kadar doğru açısal geri bildirim sağlar. Yük kapasitesi, küçük parça konumlayıcılar için 100 kg'ın altından, gemi inşası ve vagon imalatında kullanılan ağır yapısal imalat sistemleri için 30.000 kg'ın üzerine kadar değişmektedir.
Robotik Kaynak Pozisyoner Çeşitleri
Beş temel robotik kaynak konumlayıcı tipinin her biri, iş parçasının farklı bir geometrisine ve üretim senaryosuna hitap eder — Uygulamanız için yanlış türün seçilmesi en yaygın ve maliyetli entegrasyon hatalarından biridir.
1. Mesnet-Punta (H/T) Konumlandırıcılar
Mesnetli punta pozisyonerleri, uzun silindirik ve boru şeklindeki bileşenlere uygun, robotik kaynak hücrelerinde en yaygın kullanılan tiptir. İş parçası, tahrikli bir mesnet ile pasif veya tahrikli bir punta arasına sıkıştırılarak uzunlamasına eksen boyunca 360 derecelik sürekli dönüşe izin verilir. Yaygın uygulamalar arasında basınçlı kaplar, egzoz manifoldları, yapısal kirişler ve boru düzenekleri bulunur.
- Yük kapasitesi: 500 kg ila 20.000 kg (ağırlık merkezi dereceli)
- Dönme hızı: 0,01 ila 3 RPM, servo kontrollü
- Tipik kullanım: Boru makaraları, aks milleri, silindirik basınçlı kaplar
- Anahtar avantaj: Sürekli dönüş, durmadan tam çevresel kaynaklara olanak sağlar
2. Döner Tabla (Tek Eksenli) Konumlandırıcılar
Döner tabla konumlayıcıları, iş parçasını tek bir yatay veya eğimli düzlemde döndürerek onları robotik kaynak otomasyonu için en basit ve en uygun maliyetli giriş noktası haline getirir. Düz bir ön panel, farklı kaynak bağlantılarını sırayla sunmak için parçayı döndürür. Düz plaka imalatlarına, braket düzeneklerine ve simetrik kaynaklara çok uygundurlar. Temel döner tabla üniteleri, çok eksenli sistemlerin maliyetinin çok altında, 8.000 ila 15.000 $ civarında başlıyor.
- Yük kapasitesi: 50 kg'dan 5.000 kg'a
- Eksenler: 1 (döndürme)
- Tipik kullanım: Braket düzenekleri, motor takozları, düz kaynaklar
- Anahtar avantaj: Düşük maliyet, basit programlama, minimum taban alanı
3. İki Eksenli (Eğme-Döndürme) Konumlandırıcılar
İki eksenli eğme-döndürme konumlayıcıları, karmaşık 3D montajların robotik kaynağı için en çok yönlü, çok amaçlı çözümdür. Tam 360 derecelik dönüşle birleştirilmiş eğilebilir kafa (tipik olarak 0-135 derece), hemen hemen her eklemin düz konumda sunulmasına olanak tanır. Bu konumlayıcılar çok çeşitli parça geometrileriyle çalışır ve farklı parça aileleriyle çalışan atölyeler için varsayılan öneridir. Kapasiteye bağlı olarak 20.000 ila 60.000 ABD Doları yatırım yapmayı bekleyin.
- Yük kapasitesi: 250 kg'dan 10.000 kg'a
- Eksenler: 2 (eğim dönüşü)
- Tipik kullanım: Tarım ekipmanları, inşaat makineleri, karmaşık yapısal çerçeveler
- Anahtar avantaj: Tek bir ünitede en geniş parça şekli yelpazesini işler
4. Dönme Dolap (Çift İstasyonlu) Konumlandırıcılar
Dönme dolap konumlayıcıları, robot diğer istasyonda kaynak yaparken operatörlerin bir istasyonu yükleme ve boşaltmasına olanak tanıyarak verimi önemli ölçüde artırır Parça değişimi nedeniyle robotun boşta kalma süresini etkili bir şekilde ortadan kaldırır. İki istasyon merkezi bir eksen etrafında döner; A istasyonunda kaynak tamamlandığında konumlayıcı 180 derece indekslenir ve operatör A istasyonuna hizmet verirken B istasyonunu robota sunar. Yüksek hacimli üretimde bu konfigürasyon, tek istasyonlu hücrelerde %40-55'e kıyasla robotun ark-açık süresini %85'in üzerinde tutabilir.
- Yük kapasitesi: İstasyon başına 200 kg ila 3.000 kg
- Eksenler: 1 (indeks) istasyon başına 2'ye kadar (eğim döndürme)
- Tipik kullanım: Otomotiv alt montajları, römork askıları, yüksek hacimli tekrarlanan parçalar
- Anahtar avantaj: Toplu üretim için ideal olan robot ark çalışma süresini maksimuma çıkarır
5. Skyhook ve Muylu Konumlandırıcıları
Muylu konumlayıcıları, standart konumlayıcı tasarımlarının kütle veya ağırlık merkezi ofsetini kaldıramadığı madencilik ekipmanı çerçeveleri, rüzgar türbini bileşenleri ve vagon gövdeleri gibi çok büyük, ağır kaynaklar için tasarlanmıştır. Parça, karşıt taraflardaki iki muylu noktasında desteklenerek 5.000 kg'dan 30.000 kg'a kadar yüklerin dönmesine olanak sağlar. Skyhook çeşitleri parçayı baş üzerinde asılı tutarak robotun tüm alt yüzeylere engel olmadan erişmesini sağlar.
- Yük kapasitesi: 5.000 kg'dan 30.000 kg'a
- Tipik kullanım: Madencilik ekipmanları, rüzgar enerjisi yapıları, ağır ray imalatı
- Anahtar avantaj: Dengeli ağırlık merkezi kontrolüyle aşırı yüklerin üstesinden gelir
Robotik Kaynak Pozisyoner Tipleri: Yan Yana Karşılaştırma
Aşağıdaki tablo, robotik kaynak hücresi için bir sistem belirlerken en önemli boyutlara göre beş konumlayıcı tipinin tamamını karşılaştırmaktadır.
| Pozisyoner Tipi | Eksenler | Kapasite Aralığı | Ark Açma Süresi | Maliyet Aralığı (USD) | En İyi Uygulama |
| Mesnet-Punta | 1 | 500 kg – 20.000 kg | %70–80 | 15.000 $ – 80.000 $ | Borular, silindirler, miller |
| Döner Tabla (Tek Eksenli) | 1 | 50 kg – 5.000 kg | %55–70 | 8.000 $ – 25.000 $ | Düz kaynaklar, braketler |
| İki Eksenli (Eğme-Döndürme) | 2 | 250 kg – 10.000 kg | %70–85 | 20.000 $ – 60.000 $ | Karmaşık 3D montajlar |
| Dönme Dolap (Çift İstasyon) | 1 dizin 2/istasyon | 200 kg – 3.000 kg/istasyon | %85–95 | 35.000 $ – 120.000 $ | Yüksek hacimli tekrarlayan parçalar |
| Muylu / Skyhook | 1–2 | 5.000 kg – 30.000 kg | %65–80 | 80.000 $ – 300.000 $ | Ağır yapısal imalat |
Tablo 1: Robotik kaynak konumlayıcı türlerinin eksenlere, yük kapasitesine, robot ark açma süresine, maliyetine ve birincil uygulamaya göre karşılaştırılması.
Robotik Kaynak Pozisyonerlerinin Temel Faydaları
Robotik kaynak konumlayıcıyı entegre etmenin birincil faydası, kaynak kalitesinde ölçülebilir, ölçülebilir bir iyileşme ile birlikte toplam çevrim süresinde bir azalmadır. — Manüel işlemlerde sıklıkla çatışan ancak robotik konumlayıcı sistemlerinde eş zamanlı olarak ulaşılan iki hedef.
Tutarlı Düz Pozisyon Kaynağı
Yerçekimi kaynakta temel zorluktur. Erimiş kaynak havuzu metali aşağıya doğru akar; bu da baş üstü (4G) ve dikey (3G) pozisyonların daha yüksek kaynakçı becerisi ve sarkmayı ve yetersiz dolumu önlemek için daha yavaş hareket hızları gerektirdiği anlamına gelir. Robotik konumlayıcılar parçayı döndürerek bu konumları tamamen ortadan kaldırır, böylece her bağlantı düz (1G) veya yatay fileto (2F) konumda sunulur; bu iki konum en hızlı ilerleme hızına, en derin penetrasyona ve en tutarlı damak profiline olanak tanır. Pratik anlamda, düz konumlu GMAW ilerleme hızları dakikada 80-120 inç'e ulaşabilirken, konum dışı geçişlerde 20-40 IPM'ye ulaşabilir.
Azaltılmış Çevrim Süresi
Kaynak bağlantıları arasındaki otomatik yeniden konumlandırma, çoğu servo tahrikli konumlayıcıda indeks başına 3-8 saniye sürer. Bir insan operatörün manuel olarak yeniden konumlandırması (klemplerin açılması, kaldırılması, yeniden konumlandırılması ve yeniden kelepçelenmesi dahil) genellikle operasyon başına 45-120 saniye sürer ve değişkenliğe neden olur. 8 yeniden konumlandırma gerektiren bir parça için bu fark tek başına birim başına 6-15 dakikalık yaysız zaman tasarrufu sağlar. Vardiya başına 20 parça, bu da günlük 2-5 saatlik geri kazanılan kapasiteyi temsil ediyor.
Daha Düşük Kusur Oranı ve Yeniden İşleme Maliyeti
Koordineli konumlayıcılara sahip robotik kaynak hücreleri sürekli olarak %0,5'in altında kusur oranlarına ulaşırken, sınıfının en iyisi operasyonlar %0,05-0,1 hata oranları rapor ediyor. Karşılaştırıldığında, benzer uygulamalardaki manuel kaynak operasyonlarında ortalama %2-5 kusur oranı vardır. Kaynak yeniden işleme maliyetlerinin tipik olarak orijinal kaynak maliyetinden 5-10 kat daha yüksek olduğu göz önüne alındığında (taşlama, yeniden kaynak, ısıl bozulma düzeltmesi ve yeniden inceleme nedeniyle), 10.000 birimlik yıllık üretimde kusur oranının %3'ten %0,2'ye düşürülmesi, yeniden işleme maliyetlerinden kaçınılmasında 200.000 ila 800.000 ABD Doları anlamına gelebilir.
Genişletilmiş Robot Erişimi ve Erişimi
Bir robot kolunun sabit erişim sınırları vardır. Karmaşık bir imalatta, bazı bağlantı noktalarına sabit bir robot konumundan geometrik olarak erişilemeyebilir. Pozisyoner, iş parçasını döndürerek ve eğerek robotun işlevsel erişim alanını etkili bir şekilde genişletir; robotun kendisini yeniden konumlandırmaya gerek kalmadan uzaktaki eklemleri robotun çalışma alanı içerisine getirir. Bu, kaynak dikişlerinin tüm parça çevresini sardığı otomatik boru hattı kaynağında ve basınçlı kap imalatında özellikle değerlidir.
Geliştirilmiş Operatör Güvenliği
Ağır kaynakların manuel olarak yeniden konumlandırılması önemli bir kas-iskelet sistemi yaralanması riskidir. 50-500 kg ağırlığındaki bileşenler tavan vinçleri veya birden fazla operatör gerektirir ve uygun olmayan kaldırmalar, imalat atölyelerinde iş yeri yaralanmalarının önde gelen nedenidir. Robotik konumlandırıcılar, kaynak işlemi sırasında tüm manuel işlemleri ortadan kaldırır; operatörler fikstürleri uygun kaldırma yardımcılarıyla yükler ve boşaltır, ancak kaynak sırasında yeniden konumlandırma tamamen makine tarafından yönlendirilir. Bu, çalışanların tazminat taleplerinin azalmasına ve OSHA uyumluluğunun iyileştirilmesine katkıda bulunur.
Doğru Robotik Kaynak Pozisyoner Nasıl Seçilir
Doğru robotik kaynak konumlayıcının seçilmesi beş kritik parametrenin değerlendirilmesini gerektirir: parça ağırlığı ve geometrisi, üretim hacmi, robot uyumluluğu, taban alanı ve bütçe. Bunlardan birinin bile yanlış yapılması, kurulumdan sonra düzeltilmesi pahalı olan sorunlara neden olur.
Adım 1 — Parça Zarfını ve Ağırlığını Tanımlayın
Yalnızca çıplak kısmı değil, fikstürler ve takımlar da dahil olmak üzere maksimum iş parçası ağırlığını hesaplayın. Konumlandırıcı kapasitesini belirtirken bu rakama %25-30'luk bir güvenlik payı ekleyin. Örneğin, 40 kg'lık bir fikstürle birlikte 300 kg ağırlığındaki bir parça, minimum 450 kg'lık konumlayıcıya göre derecelendirilmelidir. Ek olarak, ağırlık merkezinin dönme ekseninden sapmasını hesaplayın; eksantrik yükler, azaltılmış kapasite veya karşı ağırlık gerektirir; konumlayıcı üreticisinin tahrik sistemini belirtmeden önce bunu değerlendirmesi gerekir.
Adım 2 – Parça Geometrisini ve Bağlantı Erişilebilirliğini Değerlendirin
Kaç tane kaynak bağlantısının mevcut olduğunu, bunların birbirine göre yönelimini ve tek eksenli dönmenin tüm bağlantıları düz konumda sunmak için yeterli olup olmadığını belirleyin. Birden fazla dik yüzde eklemler mevcutsa, iki eksenli bir eğme-döndürme konumlayıcı gereklidir. Bağlantı noktaları uzun bir eksen üzerinde çevresel ise, mesnetli punta doğal seçimdir. Parçayı CAD'de çizin veya modelleyin ve konumlayıcı tipini seçmeden önce dönüş sırasını simüle edin.
Adım 3 – Konumlandırıcıyı Robot Kontrol Cihazıyla Eşleştirin
Pozisyonerin tahrik sisteminin robot kontrol cihazınızın harici eksen arayüzüyle uyumlu olduğunu doğrulayın. Büyük robot OEM'lerinin çoğu, özel eksen kartları veya fieldbus bağlantısı aracılığıyla harici eksen koordinasyonunu destekler. Pozisyonerin servo sürücü protokolü gereksinimlerini projenin başlarında belirtin; uyumsuz iletişim protokolleri entegrasyon gecikmelerinin yaygın bir nedenidir. Denetleyicinizin desteklediği koordineli harici eksenlerin maksimum sayısını doğrulayın (denetleyicinin oluşturulmasına bağlı olarak genellikle 3-7).
Adım 4 — Üretim Hacmi Gereksinimlerini Hesaplayın
Yüksek parça çeşitliliğine sahip, yılda 5.000 parçanın altındaki üretim hacimleri için, tek bir iki eksenli eğme-döndürme konumlayıcı genellikle en iyi getiriyi sağlar. Sınırlı çeşitlilikle yılda 20.000 parçayı aşan hacimler için, dönme dolap çift istasyonlu konfigürasyon, hücre ayak izinin metrekaresi başına verimi en üst düzeye çıkarır. Düşük hacimli, yüksek değerli yapısal imalat için, daha düşük yıllık hacimlerde bile daha yüksek kapasiteli bir mesnet-punta veya muylu konumlayıcı garanti edilir.
Adım 5 — Zemin Alanını ve Güvenlik Çevresini Değerlendirin
Pozisyonerin dönüş zarfı, herhangi bir dönüş açısında maksimum parça boyutu için yeterli açıklığa sahip olacak şekilde robot hücresinin güvenlik çiti çevresi içerisinde tamamen kapsanmalıdır. Bir mesnet-punta üzerinde dönen 1.200 mm uzunluğundaki bir parça, dönme ekseninden çevredeki yapıya kadar en az 700 mm'lik bir boşluk yarıçapı gerektirir. Güvenlik ışık perdeleri veya alan tarayıcıları, hem robot kolunun hem de döner konumlayıcının tam dinamik kapsamını hesaba katacak şekilde konumlandırılmalıdır.
| Senaryo | Parça Ağırlığı | Yıllık Hacim | Önerilen Tür | Tahmini Yatırım Getirisi Süresi |
| Küçük parantez, atölye | 100 kg'ın altında | 2.000 – 8.000 | Pikap | 12–18 ay |
| Karışık geometrili imalat | 100 – 500kg | 1.000 – 10.000 | İki Eksenli Eğme-Döndürme | 18–30 ay |
| Yüksek hacimli otomotiv alt montajı | 50 – 300kg | 20.000 | Dönme Dolap (Çift İstasyon) | 10-16 ay |
| Boru ve silindir kaynağı | 200 – 5.000 kg | 500 – 5.000 | Mesnet-Punta | 20–36 ay |
| Ağır yapısal imalat | 5.000 kg | 500'ün altında | Muylu / Skyhook | 36–60 ay |
Tablo 2: Üretim senaryosuna, parça ağırlığına, hacme ve tahmini yatırım getirisi süresine göre konumlayıcı seçim kılavuzu.
Robotik Kaynak Hücreleri ile Entegrasyon
Robotik kaynak konumlayıcının başarılı entegrasyonu, hücre tasarımının ilk aşamalarından itibaren mekanik tasarım, yazılım programlama ve güvenlik sistemi konfigürasyonu boyunca koordineli planlama gerektirir — Pozisyonerin mevcut bir hücreye sonradan takılması mümkündür ancak bunun baştan tasarlanmasından sürekli olarak daha pahalı ve zaman alıcıdır.
Dış Eksen Koordinasyonu ve Programlaması
Bir robot konumlandırıcı sisteminin koordineli harici eksenler olarak programlanması, robot programındaki öğretilen her noktanın hem robot eklem konumlarını hem de konumlayıcı açılarını aynı anda içermesi anlamına gelir. Program çalıştığında, kontrol cihazı tüm eksenleri gerçek zamanlı olarak enterpolasyon yapar; robot torcu hareket ettirirken konumlayıcı döner ve tel ucu ile kaynak bağlantısı arasında sabit bir göreceli konum korunur. Bu koordineli hareket, spiral kaynaklar, konik dikişler ve sıralı indeksleme ve kaynak yaklaşımının dikişte durdurma-başlatma işaretleri bırakacağı herhangi bir geometri için gereklidir.
Fikstür ve Takım Tasarımı
Konumlandırıcının ön paneli veya ayna arayüzü, takım tasarımıyla eşleşmeli ve takım, parçaları 0,5 mm veya daha iyi bir aralıkta tekrarlanabilir bir şekilde konumlandırmalıdır; bu, robotik ark kaynağı programlarının dikiş takibi olmadan bağlantı oluklarına tutarlı bir şekilde vurması için gereken toleranstır. 1,5 mm'den daha büyük konum hatalarına neden olan takımlama, dinamik olarak telafi etmek için bir lazer veya ark voltajı dikiş izleme sisteminin eklenmesini gerektirir ve bu da hücre maliyetine 8.000 ila 25.000 ABD Doları ekler.
Güvenlik Mimarisi
Robotik kaynak konumlayıcı, yalnızca robot kolunun ötesinde dinamik tehlike bölgeleri oluşturur. Dönen ön panel ve parçanın kendisi, kelepçenin dönüş sırasında arızalanması durumunda sıkışma noktaları, ezilme tehlikeleri ve fırlatılma riskleri oluşturur. Güvenlik dereceli programlanabilir mantık kontrolörleri (PLC'ler), tüm konumlayıcı eksenlerindeki fikstür kelepçesi durumunu, tork limitlerini ve hız limitlerini izlemelidir. Güvenlik sistemi, herhangi bir güvenlik girişi karşılanmazsa konumlayıcıyı sabit tutmalı ve acil durdurma durumunda, serbest dönen bir yanaşma değil, frenlenmiş, tutma koşuluna karşı arıza korumalı olmalıdır.
Robotik Kaynak Pozisyonerleri Kullanan Endüstriler
Robotik kaynak konumlayıcıları, ağır ve hassas üretimin hemen hemen her sektöründe kullanılmaktadır. Tüketim mallarından kritik havacılık yapılarına kadar.
- Otomotiv ve 1. Kademe Tedarikçiler: Egzoz sistemleri, şasi alt çerçeveleri, süspansiyon bileşenleri ve koltuk çerçeveleri — genellikle yüksek hacim ve hızlı çevrim süreleri için dönme dolap hücreleri kullanılır
- Tarım Ekipmanları: Yükleyici kolları, bom düzenekleri ve ekipman çerçeveleri — 1.000–5.000 kg kapasiteye sahip iki eksenli eğme-döndürme konumlayıcılardan yararlanan ağır, asimetrik kaynaklar
- Petrol ve Gaz: Basınçlı kap kabukları, boru hattı makara parçaları ve flanş alt düzenekleri — çoğu bileşenin silindirik geometrisi nedeniyle mesnetli punta konumlayıcıları bu segmentte hakimdir
- İnşaat Ekipmanları: Ekskavatör bomları, karşı ağırlıklar, kova bağlantıları ve vinç bileşenleri; muylu veya ağır hizmet tipi eğme-döndürme konumlayıcıları gerektiren, genellikle gemi inşası dışındaki en büyük robotik kaynak uygulamalarıdır
- Havacılık ve Savunma: Yakıt deposu bölümleri, yapısal uçak gövdesi bileşenleri ve roket motoru muhafazaları - 0,01 derece veya daha iyi açısal doğruluk gereksinimlerine sahip yüksek hassasiyetli konumlayıcılar kullanılarak kontrollü ortamlarda kaynaklanmıştır
- Demiryolu ve Ulaşım: Boji çerçeveleri, bağlantı düzenekleri ve vagon gövde bölümleri - genellikle birlikte çalışan büyük muylu konumlayıcılar ve robotik portal sistemleriyle kaynak yapılır
- Yenilenebilir Enerji: Rüzgar türbini kulesi bölümleri, makine dairesi çerçeveleri ve güneş takip yapıları; özel tasarlanmış konumlayıcı sistemleri gerektiren son derece büyük, ağır bileşenler
Robotik Kaynak Pozisyonerleri Hakkında Sıkça Sorulan Sorular
S: Kaynak konumlayıcı ile kaynak döndürücü arasındaki fark nedir?
Bir kaynak döndürücü, silindirik bir iş parçasını tahrikli silindirler üzerinde destekler ve döndürür; parça silindirlerin üzerinde durur ve kendi ağırlığı altında döner. Bunun aksine, konumlayıcılar parçayı kelepçeler veya sabitler ve tahrik edilen bir eksen boyunca döndürür; parça şekli ne olursa olsun hassas açısal kontrol sağlar. Döndürücüler neredeyse yalnızca yuvarlak borular ve kaplar için kullanılır; konumlayıcılar keyfi geometrileri yönetir. Robotik kaynakta konumlayıcılar, robot kontrol ünitesiyle koordineli dış eksenler olarak entegre oldukları ve döndürücülerin sağlayamadığı senkronize hareketi mümkün kıldıkları için şiddetle tercih edilir.
S: Robotik kaynak pozisyonerleri tüm kaynak proseslerinde kullanılabilir mi?
Evet — robotik kaynak konumlayıcıları prosesten bağımsızdır. GMAW (MIG), GTAW (TIG), FCAW, SAW (tozaltı ark), plazma kaynağı ve lazer kaynağı ile kullanılırlar. Konumlandırıcı özellikleri (yük, hız, doğruluk) işleme göre farklılık gösterebilir — SAW uygulamaları genellikle akı örtüsünü korumak için hassas hızlarda yavaş, sabit dönüş gerektirirken, GMAW konumlayıcılar ayrı konumlar arasında daha hızlı indekslenebilir. Tahrik motoru ve dişli kutusu seçimi tamamlanmadan önce proses gereksinimleri pozisyoner üreticisine belirtilmelidir.
S: Robotik kaynak konumlayıcının tipik yatırım getirisi nedir?
Yatırımın geri dönüşü büyük ölçüde üretim hacmine, parça karmaşıklığına ve mevcut manuel işçilik maliyetlerine bağlıdır. Otomotiv ve yüksek hacimli üretim ortamlarında, dönme dolap konumlayıcı kurulumları için 10-18 aylık yatırım getirisi dönemleri tipiktir. Atölye veya düşük hacimli uygulamalarda 24-36 ay daha yaygındır. Yatırım getirisi hesaplaması, yalnızca robot değişiminden kaynaklanan doğrudan iş gücü tasarruflarını değil, daha az yeniden işleme, işgücünün yeniden tahsisi, daha düşük sarf malzemesi kullanımı (daha hızlı düz konum ilerleme hızları, birim kaynak uzunluğu başına daha az tel tüketir) ve azaltılmış yaralanma iddialarından elde edilen tasarrufları içermelidir.
S: Kaynak akımının konumlayıcı yataklarından geçmesini nasıl önleyebilirim?
Konumlandırıcı rulmanlar üzerinden iletilen kaynak akımı, rulman yataklarında elektriksel deşarjla işleme (EDM) hasarına neden olur ve genellikle aylar içinde erken rulman arızasına yol açar. Doğru çözüm, beklenen amperaj için derecelendirilmiş kaynak sınıfı topraklama kabloları kullanarak, yatağı tamamen atlayarak, kaynak toprak dönüşünü doğrudan iş parçası fikstürüne veya ön panele yönlendirmektir. Birçok konumlayıcı üreticisi bu amaç için ön panelde ve mesnet muhafazasında özel topraklama bağlantı noktaları sağlar. Zemin dönüş yolu olarak asla konumlayıcının yapısal çeliğine veya yatak tertibatına güvenmeyin.
S: Robotik kaynak konumlayıcının bakımı nasıldır?
Bakım aralıkları görev döngüsüne ve yüke bağlıdır, ancak standart gereksinimler şunları içerir: her 2.000-4.000 saatte bir dişli kutusu yağı kontrolleri ve değişiklikleri, her 500-1.000 saatte bir rulman yağlaması, her 12 ayda bir enkoder kalibrasyonunun doğrulanması, aşınma veya hasar açısından haftalık topraklama kablosu muayenesi ve herhangi bir yazılım değişikliğinden sonra servo sürücü parametresinin yedeklenmesi. Ön panel ve dönme ekseni alanlarındaki kaynak sıçraması kirliliği günlük olarak temizlenmelidir. Yüksek görev döngüsü uygulamalarında (iki veya üç vardiya) konumlandırıcılar, üreticinin servis ekibi tarafından yıllık olarak incelenmelidir.
S: Robotik kaynak konumlayıcıyı haklı çıkaran minimum parça hacmi nedir?
Evrensel bir eşik yoktur, ancak pratik bir kılavuzdur: Tek bir parçanın kaynak döngüsü başına 3'ten fazla yeniden konumlandırma işlemi varsa, bir konumlayıcının, parça değerinin önemli olması ve yeniden işleme maliyetlerinin yüksek olması koşuluyla, yılda 500 birim kadar düşük üretim hacimlerinde muhtemelen 24 ay içinde geri ödeme yapması muhtemeldir. Bir veya iki yeniden konumlandırmaya sahip basit parçalar için, iyi tasarlanmış bir manuel fikstür yerine bir konumlayıcıya yapılan sermaye yatırımını haklı çıkarmak için genellikle yılda 2.000 adetlik hacimlere ihtiyaç duyulur.
Anahtar paket servisi: Robotik kaynak pozisyonerleri Modern bir otomatik kaynak hücresinde isteğe bağlı aksesuarlar değildir; robotik kaynağı, en geniş uygulama yelpazesinde manuel kaynağa göre ekonomik ve teknik açıdan üstün kılan mekanizmadır. En başından itibaren doğru konumlayıcı tipini, kapasitesini ve entegrasyon yaklaşımını seçmek, herhangi bir kaynak otomasyon projesinde en önemli mühendislik kararıdır. Yük kapasitesini marjla önceliklendirin, kontrol cihazı uyumluluğunu erkenden doğrulayın ve güvenlik sistemini mekanik ve yazılım mimarisine paralel olarak tasarlayın.